












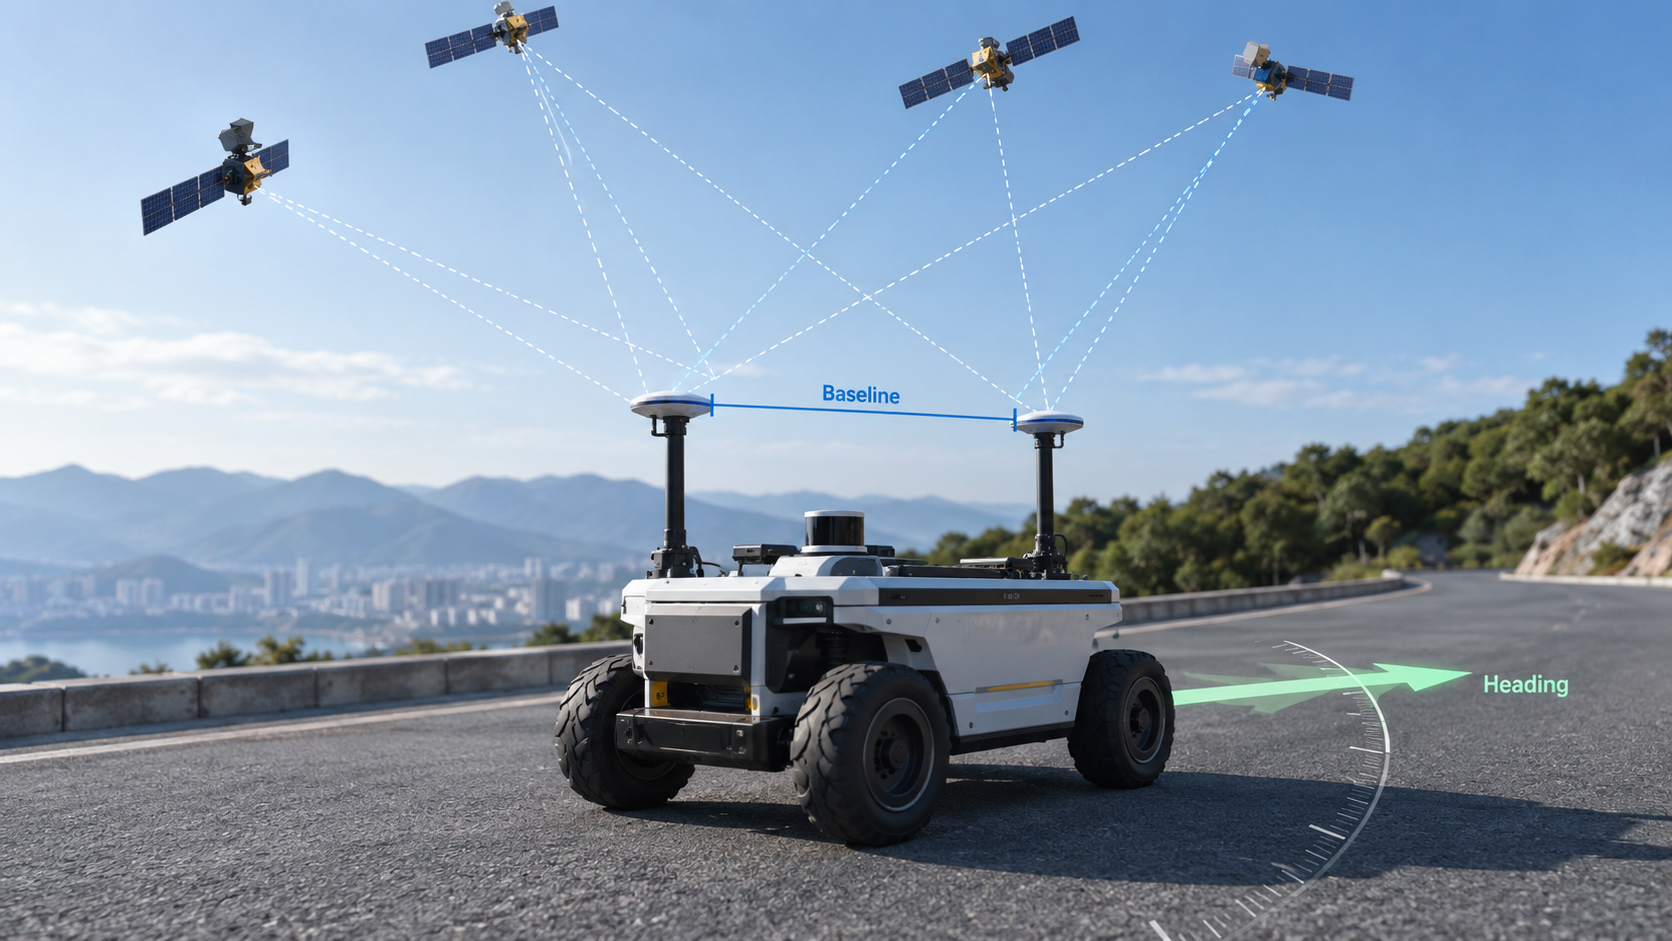
O posicionamento padrão GNSS indica ao dispositivo onde ele está. A maioria das plataformas autônomas também precisa saber para qual direção está virada. VANTs, veículos autônomos, robôs e máquinas agrícolas dependem de dados de orientação para navegar, controlar o movimento e alinhar sensores. Este artigo explica o que é o rumo GNSS, como o GNSS de antena dupla determina a direção e o papel do RTK na entrega de uma solução confiável de rumo.
O que é o rumo GNSS?
Uma posição indica onde está um objeto. Um rumo indica para que direção ele está voltado. As duas são diferentes: um veículo pode ficar na mesma coordenada enquanto está voltado para norte, sul, leste ou oeste, e um sistema que só conhece a coordenada não consegue saber para onde está apontando.
Rumo GNSS combina posicionamento e orientação em uma única saída de navegação. Sistemas autônomos usam ambos para planejar trajetórias, controlar o movimento e alinhar sensores a bordo. Sem rumo, uma plataforma pode se localizar, mas não pode direcionar, acoplar ou apontar uma carga útil de forma confiável.
Como o GNSS de dupla antena determina o rumo?
O GNSS de antena dupla utiliza duas antenas montadas a uma distância conhecida uma da outra na mesma plataforma. Ambas as antenas recebem sinais dos mesmos satélites ao mesmo tempo, e o receptor compara as leituras de fase da portadora entre elas.
A linha entre as duas antenas forma uma linha de base. Ao medir como cada sinal de satélite chega a cada extremidade da linha base, o receptor calcula a direção da linha de base no espaço e converte essa direção em uma direção.
Duas antenas → Linha de Base → Direção → Direção
Como o rumo vem da geometria e não do movimento, a abordagem de antena dupla funciona enquanto a plataforma está parada e não se desloca ao longo do tempo. A posição da antena, o comprimento da base e a rigidez mecânica afetam o desempenho.
Qual o papel do RTK no rumo GNSS?
O RTK oferece posicionamento de alta precisão por meio de correções de fase da portadora a partir de uma estação base ou serviço de correção. O RTK sozinho não produz rumo, mas afina as medições de fase portadora das quais o motor de cabeça de antena dupla depende.
Medições de fase mais limpas significam uma resolução de ambiguidade integera mais rápida e confiável, o que melhora a estabilidade da saída do rumo. A recepção em frequência dupla reforça isso com observações mais independentes.
Em resumo, o GNSS de antena dupla fornece a base para a determinação do rumo, enquanto o RTK suporta posicionamento de alta precisão e medições precisas de fase da portadora. Os dois se combinam em um único fluxo de navegação.
GNSS de Dupla Antena vs. GNSS de Antena Única
| Característica | GNSS de Antena Única | GNSS de Antena Dupla |
|---|---|---|
| Posicionamento | Sim | Sim |
| Determinação de direção direta | Limitado | Sim |
| Rumo estático | Geralmente limitado | Apoiado |
| Complexidade de hardware | Lower | Mais alto |
| Aplicações típicas | Posicionamento | Posicionamento + rumo |
Sistemas de antena única normalmente estimam o rumo a partir do movimento, de uma IMU ou de outros sensores, enquanto sistemas de antena dupla podem determinar o rumo diretamente a partir da direção relativa das duas antenas.
Por que o rumo GNSS é importante para sistemas autônomos?
VANTs e Drones
Drones usam rumo para voo autônomo, navegação por pontos de passagem, mapeamento e alinhamento de carga. Rumo preciso melhora a estabilidade do voo e a qualidade dos dados de levantamento.
Veículos Autônomos
Plataformas autônomas utilizam rumo para orientação do veículo, navegação no nível da faixa e controle de movimento. Os dados de direção suportam o planejamento de trajetória e a fusão de sensores.
Robótica
Robôs móveis e AMRs utilizam o direcionamento para seguir caminhos, acoplamento e navegação externa. O rumo permite que o robô se alinhe com sua rota planejada, em vez de depender apenas da odometria da roda.
Agricultura de Precisão
Máquinas agrícolas utilizam direção para orientação, controle de faixa e operações de campo. Dados de cabeceira permitem que tratores e implementos se alinhem precisamente com fileiras de cultivo e caminhos planejados.
Rumo GNSS com IMU
GNSS fornece posição e rumo. Uma IMU adiciona informações de movimento e atitude durante interrupções temporárias de GNSS, como sob pontes ou próximas a estruturas altas.
A integração GNSS + IMU ajuda a manter a continuidade da navegação, melhora a estimativa dinâmica de movimento e reduz o desvio de rumo durante interrupções de sinal. A IMU não é um substituto indefinido do GNSS, mas sim um sensor complementar para preencher lacunas curtas.
O que os engenheiros devem considerar ao escolher uma solução de rumo GNSS?
- Configuração da antena:Antena única vs. antena dupla, dependendo se a aplicação precisa de direção direta.
- Linha de base:A distância entre antenas e a rigidez da montagem afetam o desempenho do rumo.
- Constelação e frequência GNSS:GPS, BeiDou, GLONASS, Galileo e suporte de dupla frequência afetam a robustez.
- Correção do RTK:Se o projeto tem acesso a uma estação base adequada ou a um serviço RTK de rede.
- Integração com IMU:Útil para plataformas ou ambientes dinâmicos onde sinais GNSS são facilmente bloqueados.
- Integração com sistemas:Interfaces, taxa de atualização, posicionamento da antena, energia e comunicação.
Soluções de Cabeçalho JUMPSTAR GNSS
O JUMPSTAR fornece soluções GNSS para aplicações que exigem tanto posicionamento de alta precisão quanto informações de rumo. Nosso portfólio cobreSoluções de cabeçalho GNSS de antena dupla, placas de posicionamento RTK e módulos integrados GNSS + IMU projetados para integração OEM e ODM.
Para equipes que se baseiam em um núcleo de posicionamento RTK de alta precisão, o JUMPSTAR também oferece uma variedade demódulos RTK de alta precisãoque suportam arquiteturas de cabeceamento por meio de configurações de antena dupla.
Conclusão
O posicionamento GNSS indica a um objeto onde ele está. O rumo GNSS indica a direção em que está voltado. O GNSS de antena dupla determina o rumo usando a posição relativa de duas antenas. RTK e IMU também suportam navegação contínua e de alta precisão.
Para OEMs e integradores de sistemas, a seleção da arquitetura de cabeçalho GNSS correta depende da precisão do posicionamento, configuração da antena, disponibilidade de correção e requisitos de aplicação.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


