












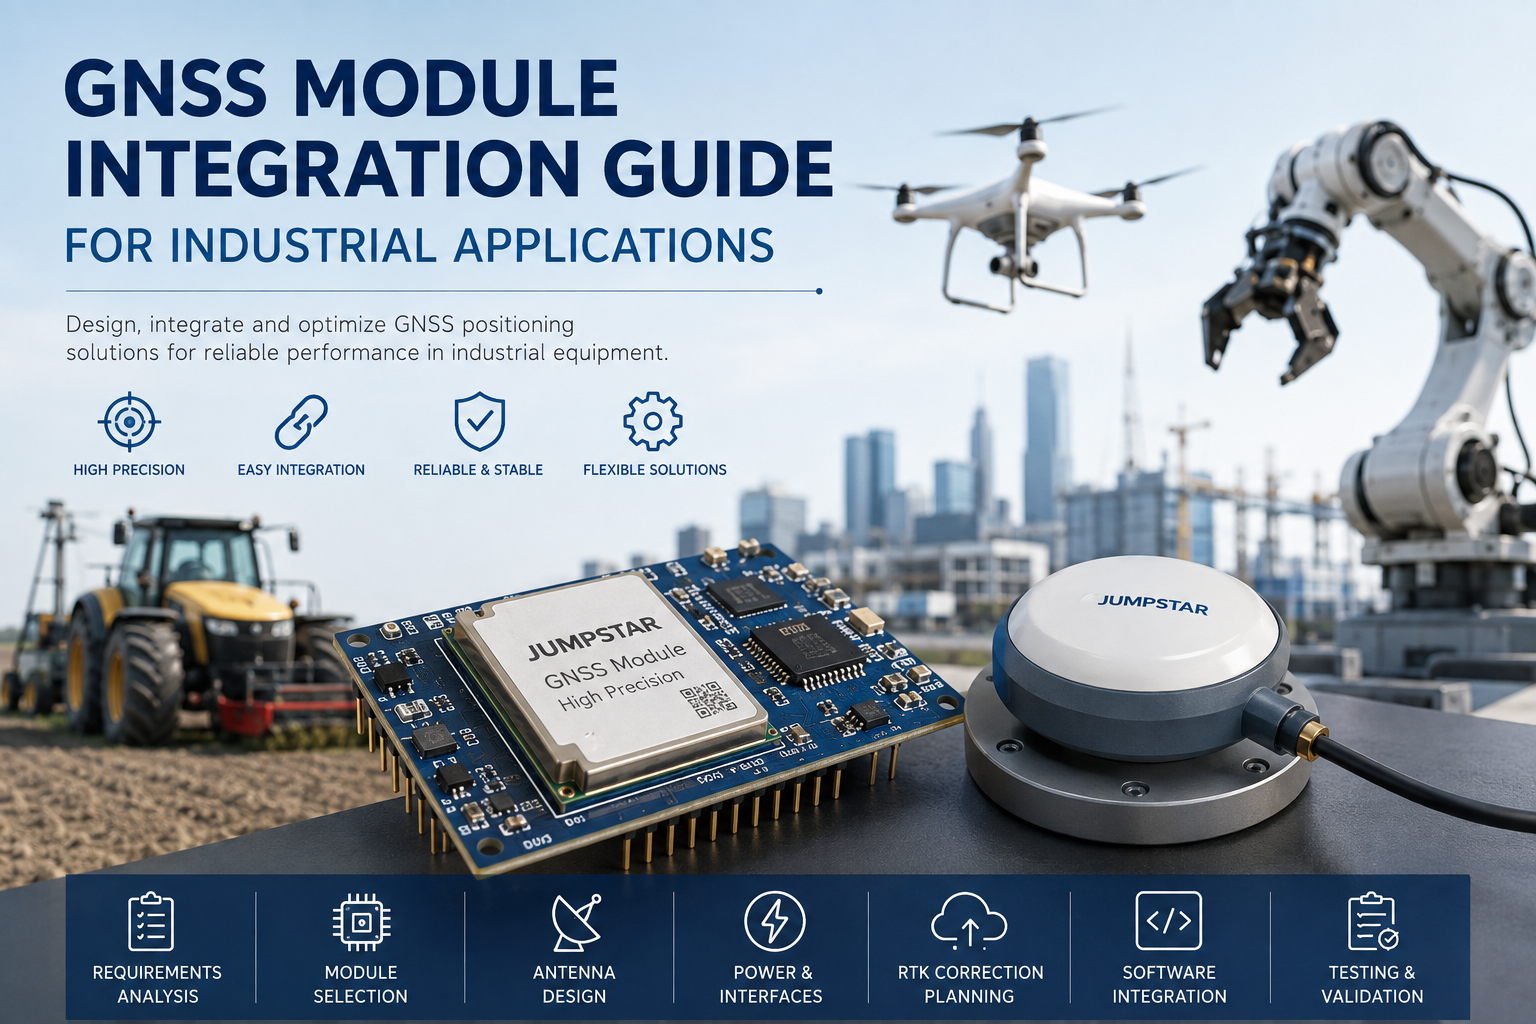
VANTs, robôs autônomos, máquinas agrícolas, equipamentos de levantamento, veículos industriais e plataformas móveis dependem cada vez mais do posicionamento GNSS como subsistema central. Para um OEM, integrar um módulo GNSS não é simplesmente uma questão de conectar uma antena e ler coordenadas. O desempenho que um dispositivo realmente alcança em campo é moldado pela antena, layout RF, fonte de alimentação, interfaces, dados de correção, software e ambiente de instalação.Integração de módulos GNSSé uma disciplina de design por si só — e acertar cedo é muito mais barato do que consertá-la após a produção em massa.
Por que a integração de módulos GNSS é importante para equipamentos industriais
Equipamentos industriais utilizam GNSS de várias maneiras distintas:Posicionamentopara reportar a localização em tempo real do dispositivo,Navegaçãopara apoiar o planejamento de rotas e a orientação automatizada,Automaçãopara alimentar a posição em veículos autônomos, robôs e máquinas agrícolas,Mapeamento e coleta de dadospara levantamento e inspeção, e em alguns sistemasTemporização e sincronizaçãodo relógio GNSS. Nem todo dispositivo industrial precisa de RTK em nível de centímetro. Os requisitos variam desde GNSS padrão para rastreamento básico, passando por posicionamento sub-medidor, até RTK de alta precisão para aplicações onde a precisão afeta diretamente a qualidade do trabalho.
Passo 1 — Defina os Requisitos da Aplicação
Comece pelos requisitos, não pelo módulo. Documente o seguinte antes de avaliar qualquer hardware: precisão de posicionamento exigida, operação estática ou dinâmica, ambiente interno e externo, taxa de atualização, latência, restrições de tamanho, orçamento de energia, interfaces necessárias, configuração da antena, necessidades de dados de correção e faixa de temperatura de operação.
Diferentes plataformas ponderam esses fatores de forma diferente. AUAVnormalmente prioriza tamanho, peso, energia, taxa de atualização, latência e direção RTK.Máquinas agrícolasenfatiza a precisão do RTK, repetibilidade, rastreamento estável de satélites e operação de longa duração.Equipamentos de topografiaexige desempenho RTK, suporte multifrequência e multiconstelação e dados de correção confiáveis.Robôs autônomosO que mais importa é a continuidade da posição, taxa de atualização, integração de rumo e sensores.
Passo 2 — Escolha o Módulo GNSS Correto
A seleção começa com a nota de precisão que a aplicação realmente precisa: posicionamento padrão, posicionamento sub-medidor ou RTK em nível de centímetro. O suporte a constelação (GPS, BDS, GLONASS, Galileo, QZSS, NavIC e SBAS, dependendo do produto) determina quantos satélites são visíveis em uma determinada região, então confirme o que cada módulo suporta em relação à sua especificação oficial. O suporte de frequência é importante para trabalhos de alta precisão: recepção multifrequência (por exemplo, L1/L2 ou L1/L5) permite que o receptor estime e cancele o erro ionosférico, o que acelera a inicialização do RTK e melhora a robustez. Por fim, verifique a taxa de atualização e a latência — plataformas dinâmicas como VANTs, robôs e veículos autônomos são especialmente sensíveis à saída de posição de baixa latência.
Passo 3 — Selecione e Integre a Antena GNSS
Um módulo GNSS e sua antena não podem ser projetados de forma independente. A compatibilidade de frequência entre módulo e antena é a primeira verificação, seguida pelo ganho da antena, desempenho do LNA, perda de cabo, escolha do conector, posicionamento, plano de terra e interferência RF. A antena deve ser posicionada com uma visão clara do céu, longe de grandes obstáculos metálicos, transmissores de alta frequência e motores ou eletrônicos de alta potência, com um roteamento cuidadoso dos cabos. A distância física aceitável depende do projeto específico, então valide a colocação no conjunto mecânico real em vez de assumir uma regra fixa.
Para produtos de alta precisão, a qualidade da antena não é uma opção agradável: padrão de ganho, estabilidade do centro de fase e rejeição multipath afetam diretamente as medições processadas pelo módulo. Um receptor que tem bom desempenho em bancada pode ter desempenho inferior no campo quando combinado com uma antena inadequada. O JUMPSTAR oferece umAntenas GNSSA gama cobre projetos de patch, helicoidais e anéis de estrangulamento para atender a diferentes requisitos de integração.
Passo 4 — Considere Energia e Design de Interface
Energia e interfaces são as partes mais subestimadas da integração industrial. No lado da potência, verifique a faixa de tensão de entrada, consumo, estabilidade da alimentação e ruído elétrico — reguladores e motores comutados próximos ao módulo podem degradar o desempenho do GNSS. No lado das interfaces, UART, USB, Ethernet, I2C e CAN são todos usados em projetos industriais, mas as interfaces específicas disponíveis dependem do modelo individual do módulo, então confirme-as com a documentação do produto antes de travar o projeto do host.
Passo 5 — Dados de Correção RTK do Plano
Se a aplicação precisar de RTK, planeje a fonte de correção antes que o hardware seja finalizado. As opções incluem uma estação base privada, correções de rede (serviços no estilo CORS) e dados de correção RTCM entregues por rádio, celular ou internet. O desempenho final do RTK é determinado conjuntamente pelo módulo GNSS, pelos dados de correção, uma antena adequada e pela integração adequada do sistema — um módulo RTK forte não pode compensar a entrega de correção pouco confiável ou uma cadeia RF mal integrada. JUMPSTAR'smódulos RTK de alta precisãosão projetados para serem combinados com fluxos de trabalho padrão de correção.
Passo 6 — Considere Ambientes Operacionais Complexos
Equipamentos industriais trabalham onde os sinais são desafiados: áreas urbanas, próximas a edifícios, em campos agrícolas, em locais industriais, próximos a equipamentos elétricos e em plataformas de alta vibração. Três efeitos dominam.Multipath— edifícios, veículos e estruturas metálicas refletem sinais GNSS antes de chegarem à antena.Interferência RF— os próprios eletrônicos do dispositivo e os equipamentos de rádio ao redor podem interromper a recepção GNSS.Vibração e movimento— VANTs, robôs e máquinas agrícolas combinam movimento dinâmico com vibração mecânica. As mitigações incluem rastreamento multifrequência e multiconstelação, mitigação de interferência e multicaminho, posicionamento de antenas duplas e fusão de sensores com uma IMU.
Passo 7 — Integrar GNSS com o sistema hospedeiro
Um módulo GNSS raramente funciona sozinho. Ele troca dados com um controlador de voo, controlador de veículo, computador industrial, MCU, PLC, software de navegação ou IMU, dependendo do produto. O fluxo típico é simples:
Para plataformas de alta dinâmica, a fusão de GNSS com uma IMU mantém a saída de posição por meio de breves interrupções de sinal e fornece direção quando o dispositivo está parado. Mas o GNSS sozinho não completa uma tarefa de navegação — ele fornece entrada de posição, e o sistema hospedeiro transforma essa entrada em orientação, controle ou registro de dados.
Testes e Validação antes da Produção em Massa
Valide o dispositivo completo, não apenas o módulo. Teste a precisão do posicionamento em relação a uma referência conhecida, verifique a velocidade de inicialização do RTK e a estabilidade da correção, e meça a disponibilidade de sinais em diferentes ambientes. Realize testes dinâmicos na plataforma real — VANT, veículo, robô ou máquina agrícola — porque o movimento altera o desempenho da antena e o multicaminho. Teste o ambiente RF para confirmar que a própria eletrônica do dispositivo não degrada a recepção GNSS e verifique temperatura e confiabilidade em toda a faixa de operação. Desempenho laboratorial e desempenho do sistema no mundo real nem sempre são idênticos, por isso testes em toda a máquina antes da produção em massa são inegociáveis.
Erros Comuns na Integração GNSS
Os erros mais frequentes em projetos GNSS OEM seguem um padrão reconhecível:
- Escolher um módulo apenas com base na precisão— focando no "nível centímetro", ignorando interfaces, energia, ambiente e compatibilidade de antenas.
- Ignorando o design das antenas— um bom receptor combinado com uma antena mal escolhida ou mal posicionada tem desempenho inferior no campo.
- Layout RF ruim— circuitos digitais, estágios de energia e rádios de comunicação interferem na recepção GNSS.
- Planejamento de dados de correção insuficientes— um sistema RTK sem uma fonte de correção confiável nunca entrega sua precisão nominal.
- Testes somente sob condições de céu aberto— o desempenho se degrada em ambientes urbanos, metálicos ou industriais que nunca fizeram parte do plano de testes.
Soluções GNSS JUMPSTAR para Integração OEM
O JUMPSTAR fornece todos os blocos de construção de um sistema de posicionamento GNSS:Módulos GNSS, módulos RTK,Placas OEM GNSS, receptores,Antenas, terminais de posicionamento e soluções OEM/ODM. Como as necessidades de integração diferem em precisão, tamanho, potência, interface, antena e aplicação, o JUMPSTAR adapta a oferta ao dispositivo, em vez de impor um módulo único para todos. Três exemplos ilustram a alcance:
JS-AD56UB8 — Integração Padrão GNSS
Um módulo compacto multi-GNSS com alta sensibilidade (-167 dBm), taxa de atualização de 10 Hz e precisão submétrica. Sua pequena área de impacto e baixa complexidade o tornam uma escolha direta para VANTs, dispositivos portáteis, logística e rastreamento automotivo onde o posicionamento padrão é suficiente. Veja oJS-AD56UB8Para as especificações completas.
JS-M6D — Integração RTK Multifrequência
Um módulo RTK multiconstelação e multifrequência com precisão em nível de centímetro e 96 canais de busca, suportando GPS, BDS, GLONASS e Galileo. Ele se adequa à agricultura de precisão, levantamento topográfico e controle de máquinas, onde há dados de correção RTK disponíveis, e o rastreamento de dupla frequência acelera a inicialização. Veja oJS-M6DPara as especificações completas.
JS-BCK43H-3 — RTK + IMU para Ambientes Complexos
Módulo RTK de dupla antena com IMU embutido, precisão de rumo de 0,2° e capacidade anti-interferência de 60 dB. O sensor inercial integrado mantém a saída de posição durante curtos cortes de energia GNSS, o que o torna bem adequado para drones, robôs e plataformas autônomas operando próximas a fontes de interferência. Veja oJS-BCK43H-3Para as especificações completas.
Conclusão
A integração bem-sucedida de módulos GNSS é mais do que escolher um módulo de alta precisão. O sistema completo — módulo, antena, projeto de RF, energia, interfaces, dados de correção, software e testes do sistema — determina o que o dispositivo finalizado entrega em campo. Defina os requisitos primeiro, associe o módulo à aplicação, trate a antena e o layout RF como parte do projeto e valide na plataforma real antes da produção em massa. A JUMPSTAR fornece módulos GNSS, soluções RTK, placas OEM, receptores, antenas e soluções de posicionamento personalizadas para fabricantes que desenvolvem equipamentos industriais e inteligentes.Entre em contato com a JUMPSTAR para discutir seus requisitos de integração GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


