












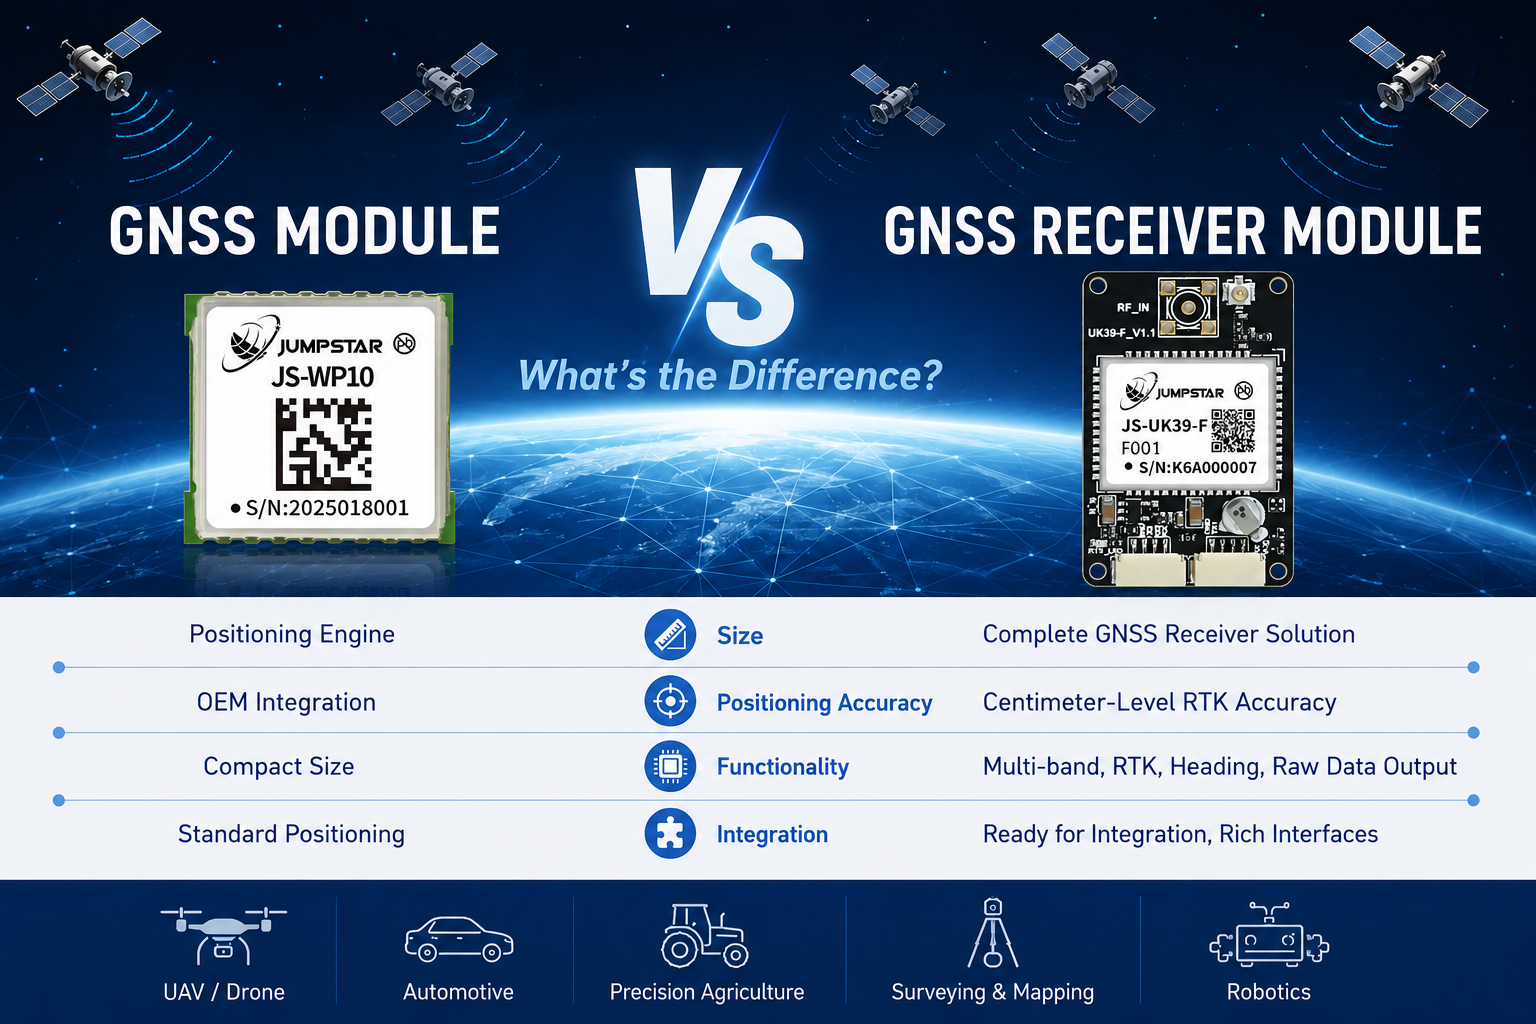
Quando engenheiros OEM e integradores de sistemas começam a avaliar o hardware de posicionamento GNSS para seus produtos, uma das primeiras perguntas que encontram é esta: devo usar um módulo GNSS ou preciso de um módulo receptor GNSS? Os termos soam semelhantes, e muitos fornecedores os usam de forma intercambiável, mas os dois representam níveis fundamentalmente diferentes de integração de hardware, capacidade de processamento de sinais e desempenho de posicionamento.
Escolher a solução errada pode significar sobreengenharia de um dispositivo simples de rastreamento com hardware RTK desnecessário, ou pior, projetar um sistema autônomo de precisão em torno de um módulo GNSS básico que não consegue entregar a precisão exigida pela aplicação. A decisão afeta mais do que apenas a lista de materiais. Ela molda seu design de hardware, esforço de firmware, orçamento de energia, custo do produto e, por fim, seu tempo de lançamento no mercado.
Este artigo se baseia em experiências reais de integração para explicar o que separa umMódulo GNSSde umMódulo receptor GNSS, quando umMódulo receptor RTK GNSSTorna-se necessário, e como decidir qual nível de hardware de posicionamento se encaixa na sua aplicação. Usaremos exemplos concretos de produtos deJUMPSTAR GNSSpara fundamentar cada conceito em hardware real, mas o framework de decisão se aplica independentemente do fornecedor que você escolher finalmente.
O que é um módulo GNSS?
AMódulo GNSSé um componente compacto e integrado de posicionamento, projetado para incorporação direta em um produto OEM. Pense nisso como um motor autônomo de navegação por satélite em uma pequena placa de circuito (PCB). Inclui um chipset GNSS, interface RF e componentes passivos necessários montados em uma única placa, prontos para serem soldados na PCB principal do sistema hospedeiro ou conectados via interface padrão.
Principais Características de um Módulo GNSS
- Fator de forma compacto— normalmente medindo menos de 15mm × 15mm, esses módulos ocupam espaço mínimo na placa e se encaixam facilmente em projetos com restrição de espaço.
- Baixo consumo de energia— otimizado para operação alimentada por bateria, com consumo típico de corrente na ordem das dezenas de miliamperes durante o acompanhamento contínuo.
- Recepção em banda única— a maioria dos módulos GNSS embarcados opera na faixa L1, proporcionando precisão de posicionamento de 2–3 metros sob condições de céu aberto.
- Pronto para integração OEM— interfaces de comunicação padrão como UART, I²C ou SPI permitem conexão direta com um microcontrolador host.
- Suporte para todas as constelações— módulos modernos acompanham GPS, GLONASS, BeiDou e Galileo simultaneamente, melhorando a confiabilidade da correção e o tempo para a primeira fixação.
Um módulo GNSS requer uma antena externa conectada por meio de uma placa de entrada RF ou conector U.FL. O sistema hospedeiro é responsável pelo gerenciamento de energia, análise de dados (NMEA ou protocolo binário) e qualquer processamento em nível de aplicação dos dados de posição. O próprio módulo cuida internamente da aquisição, rastreamento e computação de posição de satélites.
Exemplo: Módulo GNSS Embarcado JUMPSTAR JS-WP10
O JS-WP10 ilustra como é um módulo GNSS embarcado típico na prática. Medindo apenas 10,5 × 9,7 mm, ele oferece posicionamento de precisão padrão a uma taxa de atualização de 5 Hz com 210 canais de aquisição e rastreamento. Ele suporta recepção simultânea em todas as quatro principais constelações na faixa L1, alcançando uma precisão de posicionamento autônomo de aproximadamente 2,0 metros.
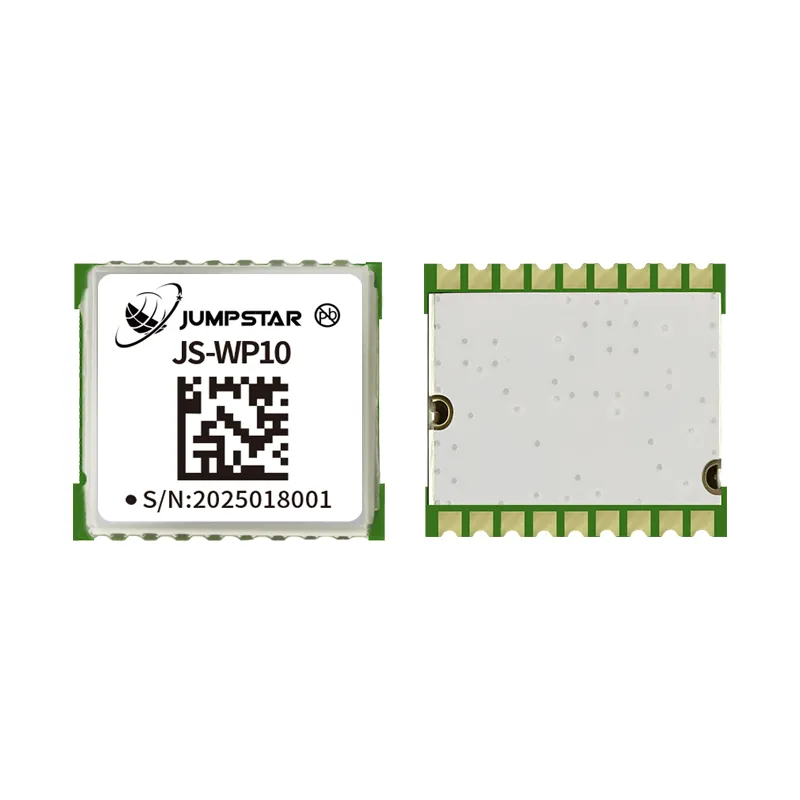
Módulo GNSS Embarcado JS-WP10
Módulo GNSS L1 de precisão padrão com 210 canais, taxa de atualização de 5 Hz e recepção simultânea em todas as constelações. Formato compacto de 10,5 × 9,7 mm, projetado para integração direta de OEM em drones, dispositivos IoT e eletrônicos de consumo.
Veja os detalhes do produto →Um engenheiro que integra o JS-WP10 só precisa fornecer uma antena, uma fonte estável de 3,3V e uma conexão UART ao MCU hospedeiro. As sentenças NMEA chegam à taxa de baud configurada, e o firmware host analisa latitude, longitude, altitude e velocidade. O esforço de integração é medido em dias, não em semanas. Essa simplicidade torna os módulos GNSS embarcados a escolha padrão para aplicações que precisam de posicionamento confiável sem a complexidade do processamento de correção de alta precisão.
O que é um módulo receptor GNSS?
AMódulo receptor GNSS— particularmente umMódulo receptor RTK GNSS— representa um avanço significativo na integração de hardware, capacidade de processamento de sinais e precisão de posicionamento. Enquanto um módulo GNSS básico oferece posicionamento autônomo na faixa de 2–3 metros, um módulo receptor GNSS RTK oferece precisão em nível de centímetro ao aplicar correções cinemáticas em tempo real às medições de fase portadora.
O que diferencia um módulo receptor RTK GNSS?
Um módulo receptor GNSS RTK se baseia nas bases de um módulo GNSS padrão, mas adiciona várias capacidades críticas que permitem posicionamento de alta precisão:
- Recepção multifrequência— em vez de apenas L1, esses módulos rastreiam simultaneamente sinais L1/L2 (e às vezes L5). A operação em dupla frequência permite que o módulo calcule e compense o atraso ionosférico, que é a maior fonte única de erro de posicionamento GNSS.
- Rastreamento por fase de portadora— além das medições de pseudoalcance (fase do código), os módulos RTK rastreiam a fase da onda portadora dos sinais GNSS. Isso fornece medições de alcance muito mais precisas, essenciais para o posicionamento em centímetros.
- Processamento de correção RTCM— o módulo aceita dados de correção no formato RTCM de uma estação base ou rede NTRIP e aplica correções diferenciais em tempo real para resolver ambiguidades inteiras nas medições de fase da portadora.
- Operação base/Rover em modo duplo— muitos módulos receptores RTK podem ser configurados tanto como uma estação base (correções de transmissão) quanto como rover (recebendo e aplicando correções), proporcionando flexibilidade de implantação.
- Maior número de canais— canais dedicados de busca e rastreamento lidam com a carga computacional adicional do processamento de sinais multifrequência e multiconstelação.
Exemplo: Módulo Receptor JUMPSTAR JS-UK39-F RTK GNSS
O JS-UK39-F demonstra o que um módulo receptor RTK GNSS de produção oferece. Opera nas frequências L1 e L2 nas constelações GPS, GLONASS, BeiDou e Galileo, com 192 canais de busca e 60 canais dedicados de rastreamento. A precisão do posicionamento RTK atinge 1 cm + 1 ppm horizontalmente, com taxa de atualização de até 25 Hz. A sensibilidade se estende até -167 dBm para rastreamento, permitindo desempenho confiável em ambientes desafiadores onde um módulo padrão perderia o bloqueio.

Módulo Receptor JS-UK39-F RTK GNSS
Módulo de posicionamento RTK em nível centímetro com suporte de dupla frequência L1/L2, 192 canais de busca + 60 de rastreamento, sensibilidade de rastreamento de -167 dBm, taxa de atualização de 25 Hz e operação Base/Rover em modo duplo. Projetado para navegação de VANTs, agricultura de precisão, levantamento e sistemas autônomos.
Veja os detalhes do produto →Integrar o JS-UK39-F exige mais esforço de projeto do que um módulo básico. O engenheiro deve lidar com o fluxo de dados de correção (normalmente chegando via um link de comunicação separado, como rádio 4G ou UHF), implementar análise e encaminhamento RTCM para o módulo e gerenciar a configuração do módulo para operação na base ou no rover. A recompensa por essa complexidade adicional é uma precisão de posicionamento de duas ordens de magnitude melhor: centímetros em vez de metros. Para aplicações onde a precisão de posicionamento determina diretamente o valor do produto — orientação de máquinas autônomas, medição de nível de levantamento, rotas de voo precisas de UAVs — essa troca não é apenas justificada; É essencial.
Módulo GNSS vs Módulo Receptor GNSS: Principais Diferenças
A tabela abaixo resume as diferenças críticas de engenharia entre um módulo GNSS padrão e um módulo receptor GNSS RTK. Use isso como referência rápida ao avaliar hardware para um novo projeto.
| Parâmetro | Módulo GNSS | Módulo Receptor RTK GNSS |
|---|---|---|
| Integração de Hardware | Chipset + front-end RF em uma única placa; O host MCU lida com a lógica da aplicação | Motor GNSS completo com RF multibanda, processamento RTK e tratamento de dados de correção a bordo |
| Precisão de Posicionamento | 2–3 metros (autônomos) | 1 cm + 1 ppm (RTK fixo) |
| Suporte de frequência | Apenas L1 (banda única) | L1/L2 de dupla frequência; alguns suportam L5 |
| Capacidade RTK | Não disponível | Sim— Entrada de correção RTCM, rastreamento de fase portadora, resolução de ambiguidade |
| Dados de Correção | Nenhuma necessidade | RTCM a partir da estação base ou do caster NTRIP necessário para operação RTK |
| Contagem de canais | ~200 busca + rastreamento combinados | 192+ canais de busca mais 60+ canais dedicados de rastreamento |
| Sensibilidade | Tipicamente rastreamento de -165 a -162 dBm | -167 dBm de sensibilidade de acompanhamento; Melhor aquisição de sinal em ambientes de sinal fraco |
| Update Rate | Típico de 1–10 Hz | Até 25 Hz; suporta aplicações de alta dinâmica |
| Modo Base/Rover | Não suportado | Sim— configurável como estação base ou rover |
| Complexidade do Desenvolvimento | Baixo— antena + potência + UART; Saída NMEA pronta para uso | Médio a Alto— tratamento de dados de correção, protocolo RTCM, gerenciamento de configuração necessário |
| Consumo de Energia | Consumo típico de 30–80 mW | 200–500 mW típico (processamento adicional e cadeias RF duplas) |
| Aplicações Típicas | Rastreamento de ativos, sensores IoT, drones de consumo, dispositivos vestíveis | Equipamentos de topografia, veículos autônomos, agricultura de precisão, navegação por VANTs, robótica |
| Custo | Baixo — custo mínimo da lista de materiais e esforço de integração | Maior — reflete hardware adicional, firmware e desempenho |
Ponto Chave
Se sua aplicação exige precisão superior a 1 metro, você quase certamente está considerando um módulo receptor RTK GNSS. Um módulo GNSS padrão fisicamente não consegue alcançar esse nível de precisão, independentemente da qualidade da antena ou otimização do firmware.
Módulo GNSS vs Módulo Receptor RTK GNSS: Diferenças na Arquitetura de Hardware
Compreender as diferenças arquitetônicas entre essas duas soluções ajuda os engenheiros a planejar o design do sistema de forma mais eficaz. Os requisitos de integração diferem significativamente tanto no hardware quanto no firmware.
Arquitetura padrão de módulos GNSS
Um módulo GNSS padrão implementa uma cadeia de sinal simples:
- Entrada de antena— antena passiva ou ativa conectada via U.FL ou pad de solda.
- Filtro SAW + LNA— filtragem passa-banda e amplificação de baixo ruído dos sinais GNSS L1.
- Front-end RF + processador baseband— conversão para baixo de sinal, aquisição e rastreamento.
- Cálculo de posição— o firmware interno calcula PVT (Posição, Velocidade, Tempo) a partir de medições de pseudoalcance.
- Saída serial— sentenças NMEA ou saída de protocolo binário específico do fornecedor para o MCU host via UART/I²C/SPI.
Do ponto de vista do sistema hospedeiro, o módulo GNSS é essencialmente um periférico. O MCU host lê o fluxo serial, extrai os campos necessários e envia os dados para a aplicação. Não há dados de correção para gerenciar, nem estação base para configurar, nem resolução de ambiguidade para monitorar. A arquitetura do sistema é simplesmente:
Antena GNSS → Módulo GNSS → Aplicação → MCU Host
Arquitetura do Módulo Receptor GNSS RTK
Um módulo receptor RTK GNSS requer uma arquitetura de sistema mais sofisticada. Além da cadeia padrão de sinais GNSS, ele adiciona várias camadas críticas de processamento:
- Front-end RF multibanda— cadeias RF separadas para L1 e L2 (e L5 quando suportado), cada uma com filtragem e amplificação dedicadas.
- Processamento paralelo de sinais— o processador de banda base lida simultaneamente com o rastreamento de fase de código e fase portadora em todas as bandas de frequência e constelações ativas.
- Motor RTK— esse é o principal diferenciador. O motor RTK aplica dados de correção às medições de fase portadora, resolve ambiguidades inteiras e produz a solução RTK fixa.
- Interface de dados de correção— o módulo deve receber dados de correção RTCM de uma fonte externa (estação base, lançador NTRIP ou link de rádio). Isso normalmente ocorre por meio de um canal de comunicação separado.
- Produção de alta taxa— dados de posição, velocidade e atitude corrigidos por RTK em 10–25 Hz para suportar aplicações dinâmicas.
A arquitetura do sistema para uma solução RTK adiciona um caminho de dados de correção externo:
Antena GNSS → Módulo Receptor RTK → Aplicação do MCU Host →
↑ Dados de Correção (RTCM via 4G/UHF/NTRIP)
Essa complexidade adicional tem implicações práticas para a equipe de projeto. O engenheiro de hardware deve adicionar um modem de dados de correção (módulo 4G ou rádio UHF) à lista de comandos. O engenheiro de firmware deve implementar análise e encaminhamento de mensagens RTCM, gerenciar a conectividade do cliente NTRIP e gerenciar o modo operacional do receptor (base vs. rover) e a configuração. A equipe de validação deve testar o tempo de aquisição da correção RTK, o desempenho da reaquisição e a precisão sob várias distâncias de referência e condições ambientais.
Quando você deve escolher um módulo GNSS?
Um módulo padrão GNSS é a escolha certa quando seus requisitos de aplicação se enquadram nestes limites:
Precisão de posicionamento de 2–3 metros é suficiente
Se seu produto precisa saber em qual rua um veículo está, em qual campo um nó sensor está implantado ou a localização aproximada de um pacote, um módulo GNSS padrão oferece precisão mais do que suficiente. Aplicações como telemática de frotas, rastreadores de ativos e sensores ambientais de IoT operam bem dentro dessa faixa de precisão.
A duração da bateria é uma preocupação primária
Módulos GNSS embarcados consomem significativamente menos energia do que os módulos receptores RTK — tipicamente de um quinto a um décimo da corrente. Para dispositivos movidos a bateria que precisam operar por meses ou anos entre as cargas, a economia de energia de um módulo padrão é decisiva. O JS-WP10, por exemplo, pode entrar em modos de rastreamento de baixo consumo que prolongam consideravelmente a vida útil da bateria, mantendo atualizações periódicas de posição.
O espaço da PCB e o custo da lista de materiais são fortemente limitados
Módulos GNSS padrão com footprints inferiores a 12 mm × 12 mm integram-se até mesmo aos projetos com menor espaço limitado. Com um número mínimo de componentes externos — tipicamente apenas uma antena, capacitores de desacoplamento e um capacitor reserva para o RTC — a área total da PCB e o custo da BOM permanecem baixos.
O cronograma de desenvolvimento é agressivo
Integrar um módulo padrão de GNSS é um processo bem compreendido. A maioria dos módulos gera frases NMEA por padrão, e designs de referência, notas de aplicação e recursos comunitários estão amplamente disponíveis. Um engenheiro embarcado experiente pode ter um módulo produzindo correções de posição confiáveis em um protótipo de PCB em um único dia de trabalho.
Melhor Ajuste
Aplicações típicas para módulos GNSS padrão incluem drones de consumo com funcionalidade básica RTH (Retorno ao Lar), tags de rastreamento de ativos, nós sensores agrícolas, coleiras de rastreamento de vida selvagem e qualquer dispositivo IoT onde conhecer a posição dentro de alguns metros satisfaz o caso de uso.
Quando você deve escolher um módulo receptor RTK GNSS?
Um módulo receptor RTK GNSS torna-se necessário quando a aplicação exige precisão de posicionamento que um módulo padrão fundamentalmente não pode fornecer. Estes são os cenários em que o RTK é a escolha certa:
Você precisa de precisão em nível de centímetro
Equipamentos de levantamento, controle de máquinas de construção e orientação de implementos agrícolas de precisão exigem precisão de posicionamento na faixa de centímetros. Um desvio de até 10–20 centímetros torna esses sistemas inutilizáveis para seu propósito original. O JS-UK39-F oferece 1 cm + 1 ppm de precisão RTK, que é o nível de precisão do qual os topógrafos profissionais e sistemas de controle de máquinas dependem.
Sua aplicação opera em ambientes com dificuldades de sinal
Cânions urbanos, copa das árvores e estruturas próximas ao metal criam atenuação de múltiplos caminhos e sinais. Módulos receptores RTK com sensibilidade de rastreamento de -167 dBm e suporte multifrequência podem manter o bloqueio e produzir correções confiáveis em condições onde módulos padrão apresentam quedas frequentes. A operação em dupla frequência também proporciona correção ionosférica que melhora a precisão durante períodos de alta atividade solar.
O produto precisa funcionar tanto como base quanto como rover
Algumas aplicações requerem o mesmo hardware para operar tanto como uma estação base quanto um rover, dependendo da implantação. Equipes de levantamento, por exemplo, podem configurar uma unidade como estação base temporária enquanto outras operam como rovers. Módulos como o JS-UK39-F suportam operação em modo duplo, eliminando a necessidade de projetar e estocar duas SKUs de hardware separadas.
É necessário desempenho de alta dinâmica
VANTs voando a 15–20 m/s, veículos terrestres autônomos navegando em alta velocidade e sistemas robóticos executando manobras rápidas precisam de atualizações de posição em taxas significativamente acima de 10 Hz. Módulos receptores RTK normalmente suportam taxas de saída de 20–25 Hz, fornecendo os dados de posição de baixa latência e alta precisão que controladores de voo e sistemas de navegação exigem para loops de controle estáveis.
Importante
Os módulos receptores GNSS RTK não são apenas "módulos GNSS mais precisos." São plataformas de hardware fundamentalmente diferentes, construídas em torno de uma arquitetura de processamento de sinal distinta. A decisão de usar um deve ser determinada pela precisão em nível de centímetro, processamento multifrequência ou suporte à correção RTK que são essenciais para a função central do produto.
Quando você precisa de uma solução completa para receptores RTK?
Existe um terceiro nível na hierarquia de hardware de posicionamento GNSS além dos módulos embarcados: oSolução completa de receptor RTK. Este é um dispositivo totalmente integrado, pronto para caixa, que empacota um motor RTK, RF multibanda, modem de dados de correção e interfaces externas em uma única unidade. Ela está no topo da pirâmide de integração:
Módulo GNSS → Módulo Receptor GNSS RTK → Solução Completa de Receptor RTK
Soluções completas de receptor são a escolha certa para aplicações onde é exigido o máximo desempenho e o esforço de engenharia para integrar e certificar uma solução em nível de módulo não faz sentido econômico. Eles são especialmente adequados para:
- Navegação autônoma de UAVs e drones— onde direção de antena dupla, anti-interferência e anti-falsificação são obrigatórios para operação segura além da linha de visão visual.
- Robótica e veículos terrestres autônomos— onde dados de posição e atitude com latência ultra-baixa alimentam diretamente algoritmos de controle em tempo real.
- Sistemas profissionais de topografia— onde o receptor é o principal instrumento de medição e deve atender aos padrões de precisão de grau de levantamento logo de uso.
- Prototipagem rápida e produção em baixo volume— onde o custo NRE da integração em nível de módulo excede o prêmio por unidade de um receptor completo.
Exemplo: Receptor Profissional RTK JUMPSTAR X43H-AH
O X43H-AH ilustra o que uma solução completa de receptor RTK traz para a mesa. Ele possui 789 canais de hardware para processamento de sinais de todas as constelações, multifrequência (L1/L2/L5), capacidade de cabeceamento de dupla antena e precisão horizontal RTK de 0,6 cm + 0,5 ppm. Projetado para sistemas autônomos, incorpora proteção contra bloqueio e falsificação junto com saída de posição com latência ultrabaixa a até 20 Hz.
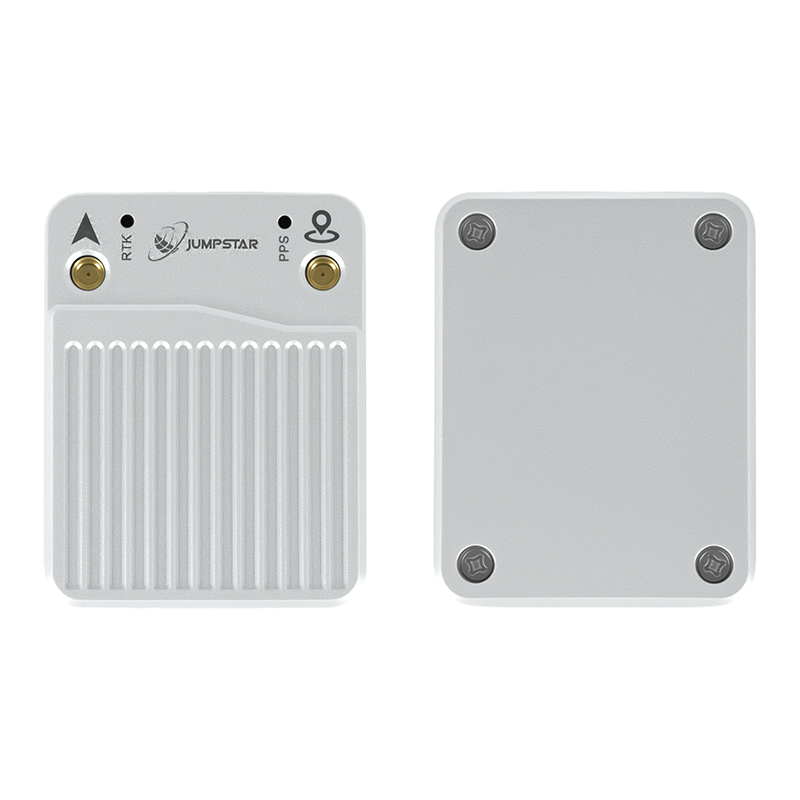
Solução Profissional de Receptor RTK X43H-AH
Sistema completo de posicionamento RTK com 789 canais de hardware, suporte multifrequência L1/L2/L5, cabeçalho de antena dupla, precisão RTK de 0,6 cm + 0,5 ppm, proteção contra interferência e falsificação, e saída de latência ultra-baixa. Desenvolvido para navegação de VANTs, robótica e integração de sistemas autônomos.
Veja os detalhes do produto →A decisão entre integrar um módulo ou implantar um receptor completo se resume a um equilíbrio entre investimento em engenharia e custo unitário. A integração de módulos exige mais esforço inicial de projeto, mas gera um custo menor por unidade de materiais em volume. Uma solução completa de receptor reduz o tempo de lançamento no mercado e elimina riscos de integração, a um custo de hardware por unidade mais alto. Para muitos desenvolvedores de sistemas autônomos, o prazo reduzido de desenvolvimento e o desempenho validado de uma solução completa fazem dela o caminho preferido.
Como Escolher a Solução GNSS Certa
Selecionar o hardware de posicionamento GNSS certo para o seu produto requer trabalhar em quatro pontos-chave de decisão. Responder a cada uma honestamente, de acordo com os requisitos do seu produto, vai te indicar o nível correto de solução.
1. Defina seus requisitos de precisão
Esse é o filtro mais importante. Se seu produto pode funcionar com precisão de 2–3 metros, um módulo GNSS padrão é quase certamente a escolha certa — será menor, mais barato e mais simples de integrar. Se você precisa de precisão submétrica para navegação em nível de faixa ou orientação de precisão, precisa no mínimo de um receptor compatível com DGNSS ou SBAS. Se você precisa de precisão em nível de centímetro para levantamento, controle de máquinas ou operação autônoma, RTK é inegociável.
- Posicionamento padrão (2–3 m)→ Módulo GNSS
- Posicionamento submétrica→ Módulo Receptor GNSS com SBAS/DGNSS
- Posicionamento RTK em nível de centímetro→ Módulo Receptor RTK GNSS ou Receptor RTK Completo
2. Considerar os Requisitos de Integração
Quantos recursos de design e desenvolvimento vocês têm disponíveis para integração GNSS? Uma abordagem em nível de módulo requer design de hardware, desenvolvimento de firmware e validação. Uma solução completa de receptor reduz a integração para montagem mecânica, fiação de energia e configuração de interface de dados. Seja realista quanto à capacidade de banda e à expertise da sua equipe.
3. Avaliar o Ambiente de Aplicação
O ambiente operacional afeta tanto a sensibilidade necessária quanto a necessidade de suporte multifrequência. Aplicações que operam em céu aberto com boa visibilidade de satélite podem alcançar seus objetivos de precisão com hardware mais simples. Aplicações em ambientes urbanos, sob a copa das árvores ou próximas a superfícies refletivas exigem melhor sensibilidade, correção ionosférica multifrequência e possivelmente recursos anti-bloqueio.
- Céu aberto, dinâmico estacionário ou de baixa temperatura→ módulo padrão GNSS pode ser suficiente.
- Cânions urbanos, obstrução parcial→ módulo receptor multiconstelação e maior sensibilidade recomendado.
- Ambientes industriais de alta interferência→ receptor RTK com proteção contra bloqueio e falsificação.
4. Considere Recursos de Desenvolvimento e Cronograma
A integração de um módulo GNSS normalmente requer de 2 a 4 semanas de esforço de engenharia para uma equipe embarcada competente, além de sintonia e validação da antena. Um módulo receptor GNSS RTK adiciona gerenciamento de dados de correção, implementação do cliente NTRIP e validação de desempenho RTK — espere de 6 a 12 semanas para um projeto pronto para produção. Uma solução completa de receptor RTK pode ser integrada em poucos dias, tornando-se o caminho mais rápido para o mercado.
Soluções de Posicionamento GNSS JUMPSTAR
O JUMPSTAR fornece hardware de posicionamento GNSS em todos os três níveis da pirâmide de integração, permitindo que os clientes OEM selecionem o nível da solução que corresponde aos requisitos de sua aplicação e recursos de desenvolvimento:
- Módulos GNSS Embarcados— componentes compactos e de baixo consumo para integração direta do OEM. Adequado para dispositivos IoT, drones de consumo, rastreadores de ativos e qualquer aplicação onde a precisão padrão e o impacto mínimo da lista de materiais sejam prioridades.
- Módulos Receptores RTK GNSS— módulos de posicionamento multifrequência, em nível de centímetro, com suporte à correção RTK, operação base/rover em modo duplo e saída de 25 Hz. Construído para equipamentos de levantamento, agricultura de precisão, navegação de VANTs e sistemas autônomos.
- Soluções Profissionais de Receptores RTK— sistemas completos de posicionamento prontos para gabinete com 789 canais, cabeçalho de antena dupla, proteção contra interferência e falsificação, e saída de latência ultrabaixa. Ideal para VANTs autônomos, robótica e aplicações profissionais de topografia.
A chave para escolher a solução certa é entender onde sua aplicação se encaixa no espectro de precisão versus integração.Navegue pela linha completa de produtosouentre em contato com a equipe de engenharia da JUMPSTARpara discutir suas necessidades específicas.
Perguntas Frequentes
Qual é a diferença entre um módulo GNSS e um módulo receptor GNSS?
Um módulo GNSS é um componente básico de posicionamento embutido que fornece posicionamento autônomo com precisão de 2–3 metros usando recepção de banda única (L1). Um módulo receptor GNSS, particularmente um módulo receptor RTK GNSS, adiciona suporte multifrequência, rastreamento de fase portadora, processamento de correção RTCM e operação base/rover em modo duplo, permitindo precisão de posicionamento em nível de centímetro. O módulo receptor inclui significativamente mais capacidade de processamento de sinais e requer dados de correção externos para operação RTK.
Um módulo receptor GNSS RTK é mais preciso do que um módulo GNSS padrão?
Sim, por aproximadamente duas ordens de grandeza. Um módulo GNSS padrão normalmente alcança 2–3 metros de precisão autônoma. Um módulo receptor RTK GNSS alcança 1 cm + 1 ppm sob condições fixas RTK. Essa melhoria de precisão vem do rastreamento de fase portadora de dupla frequência e do processamento de correção diferencial em tempo real — capacidades que os módulos GNSS padrão não possuem.
Módulos GNSS precisam de um processador externo?
Sim. Os módulos GNSS geram dados de posição (tipicamente no formato NMEA) por uma interface serial, mas exigem um microcontrolador host para analisar os dados, gerenciar a configuração do módulo e integrar informações de posicionamento na aplicação. O MCU host cuida do gerenciamento de energia, protocolos de comunicação e qualquer processamento específico da aplicação.
Qual solução GNSS é melhor para aplicações de VANTs?
Depende do perfil de missão do UAV. Drones de consumo e amadores que realizam funções básicas de retorno ao lar podem usar um módulo GNSS padrão. VANTs profissionais que realizam levantamentos de precisão, inspeção autônoma ou pulverização agrícola exigem um módulo receptor GNSS RTK para precisão em nível de centímetro. VANTs autônomos operando além da linha de visão visual podem precisar de uma solução completa de receptor RTK com direção de antena dupla e proteção contra bloqueio para navegação crítica à segurança.
Quando devo escolher o posicionamento RTK em vez do GNSS padrão?
Escolha RTK quando a função principal da sua aplicação depende de uma precisão de posicionamento melhor que 1 metro. Isso inclui levantamento e mapeamento, agricultura de precisão (direção automática e controle de seções), orientação de máquinas de construção, navegação autônoma de veículos e qualquer aplicação em que um erro de posicionamento de algumas dezenas de centímetros comprometa o desempenho ou a segurança do produto.
Módulos receptores GNSS podem ser integrados a produtos OEM?
Com certeza. Os módulos receptores RTK GNSS são especificamente projetados para integração OEM. Elas são tipicamente fornecidas como produtos em nível de placa que podem ser montados dentro do gabinete do sistema host, conectados ao MCU host por meio de interfaces seriais padrão. As principais considerações adicionais de projeto em comparação a um módulo básico são o link de comunicação de dados de correção e o aumento dos requisitos de potência e área da PCB.
Qual é a diferença entre um módulo GNSS e uma placa OEM?
Os termos às vezes são usados de forma intercambiável, mas módulos GNSS geralmente são componentes embarcados menores, de menor custo, com capacidade básica de posicionamento e interfaces externas mínimas. Placas OEM são receptores RTK maiores e mais capazes, com I/O mais ricos, taxas de atualização mais altas e firmware de nível survey. Uma placa OEM está mais próxima de uma solução completa de receptor do que de um módulo GNSS básico, e normalmente requer menos processamento no lado do host do que uma integração em nível de módulo.
Preciso de uma estação base para o RTK funcionar?
Sim, o posicionamento RTK requer uma fonte de dados de correção. Isso pode ser uma estação base física configurada em um local conhecido, um serviço RTK em rede (NTRIP) acessado via internet, ou uma rede local CORS (Estação de Referência Operando Continuamente). Os dados de correção são transmitidos no formato RTCM e devem ser encaminhados para o módulo receptor RTK GNSS por meio de um link de comunicação como celular 4G, rádio UHF ou Wi-Fi.
Recursos Relacionados:
•Produtos JUMPSTAR GNSS— Navegue pelo portfólio completo de produtos
•Contato com a JUMPSTAR— Discuta seu projeto com um engenheiro de aplicações
•Ficha técnica do JS-WP10— Módulo padrão de precisão GNSS
•Ficha de dados do JS-UK39-F— Módulo receptor RTK GNSS
•Ficha de dados X43H-AH— Solução profissional de receptor RTK
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


