












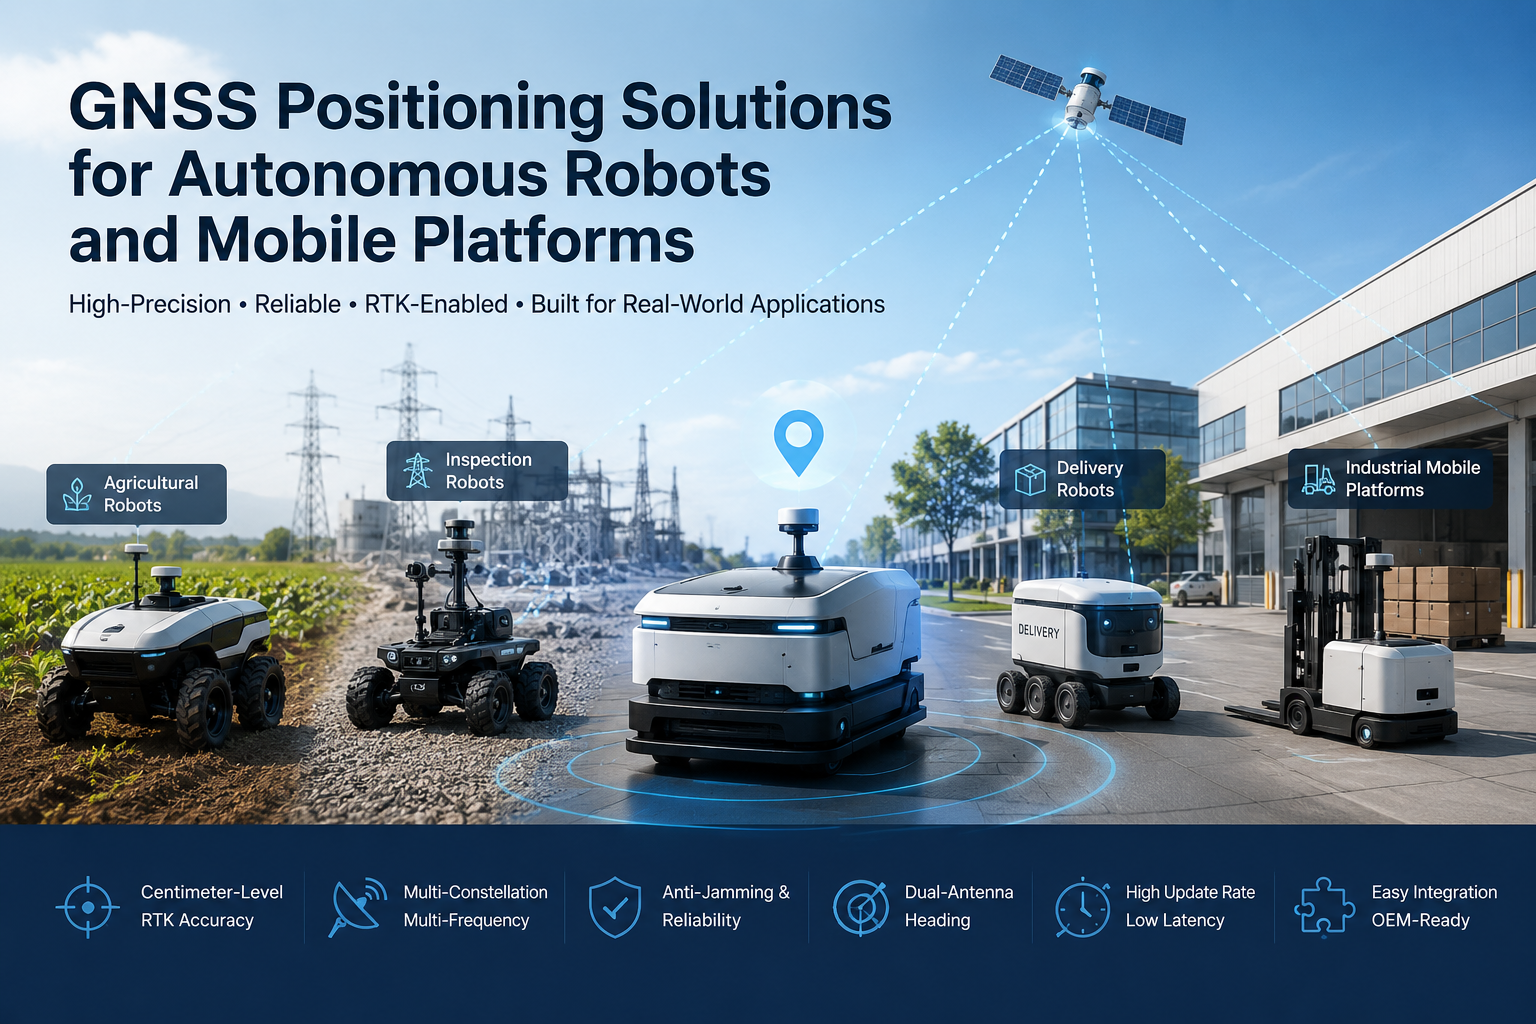
Robôs autônomos estão indo além de ambientes internos controlados para aplicações externas e semi-externas: robôs agrícolas trabalhando em diferentes campos, robôs de inspeção patrulhando infraestrutura de energia e dutos, robôs de entrega atendendo campi e parques industriais, veículos autônomos e plataformas móveis industriais operando em grandes instalações externas. Assim que um robô sai de um espaço fixo, o sistema precisa responder continuamente a três perguntas: Onde estou? Para onde eu vou? Como devo me mudar para lá?
O posicionamento GNSS para robôs autônomos fornece a referência geográfica absoluta que ancora todo o sistema de navegação. Um receptor GNSS informa ao controlador robótico onde a plataforma está em coordenadas globais e, quando a aplicação exige mais, o RTK adiciona posicionamento em nível de centímetro — desde que dados de correção e visibilidade adequada do céu estejam disponíveis. Este artigo explica como GNSS e RTK se encaixam em sistemas robóticos autônomos, onde entregam mais valor, como se combinam com IMU e outros sensores, e o que os fabricantes devem avaliar ao selecionar um módulo GNSS para uma plataforma móvel.
Por que o posicionamento é fundamental para robôs autônomos
O posicionamento confiável é a base sobre a qual os robôs autônomos ao ar livre são construídos. Considere para que o controlador robótico precisa de dados de posição:
- Estimativa precisa da posição— o robô precisa saber sua posição em tempo real antes de planejar qualquer movimento subsequente.
- Rota seguindo— orientação, pulverização, corte e inspeção exigem que o robô permaneça em um caminho planejado em vez de andar vagando.
- Navegação repetível— para inspeção, agricultura e logística, as mesmas rotas são executadas repetidamente, e cada viagem deve se alinhar com a anterior.
- Geofencing e gestão de áreas— dados de posição permitem ao sistema confirmar que o robô está dentro de sua área autorizada de operação e responder caso não esteja.
- Coordenação da frota— quando várias plataformas móveis operam no mesmo local, informações compartilhadas e confiáveis de posição ajudam a desconflitar rotas e coordenar a cobertura.
É importante ser preciso sobre o que o GNSS pode e não pode fazer. Operação interna, cobertura densa e obstruções severas podem degradar ou remover completamente o sinal, razão pela qual sistemas robóticos de produção combinam GNSS com outros sensores. Mas para plataformas externas, o GNSS continua sendo a fonte mais prática de uma referência absoluta e livre de desvio, e esse papel é difícil de substituir por qualquer sensor alternativo único.
Como o GNSS Suporta Plataformas Móveis Autônomas
Em um sistema robótico típico, o hardware GNSS funciona como uma entrada para a pilha de navegação. Uma antena recebe sinais de satélite, o receptor ou módulo os processa e gera dados de posição e velocidade, o controlador robô consome esses dados, e o sistema de navegação os utiliza para planejamento de trajetórias e controle de movimento. O receptor pode fornecer vários tipos de informação:
- Posição— coordenadas absolutas em latitude, longitude e altitude.
- Velocidade— derivado do deslocamento Doppler dos sinais, frequentemente mais preciso e com menor latência do que diferenciar posições sucessivas.
- Tempo— Receptores GNSS fornecem tempo preciso que pode sincronizar subsistemas e registro de dados.
- Rumo— com capacidade de antena dupla ou bússola integrada, o receptor também pode informar a orientação da plataforma.
O controlador robótico combina esses dados com outras entradas — odometria de rodas, IMU, câmeras, LiDAR — para construir a estimativa de posição que aciona os atuadores. GNSS é o componente que mantém essa estimativa ancorada ao mundo real durante longas distâncias e longas horas de operação, sem a deriva que os sensores puros de reckoning acumulam.
RTK GNSS para Navegação Robótica de Alta Precisão
O GNSS padrão oferece precisão em nível de medidor, o que é adequado para navegação simples, mas não para operações que precisam ser repetíveis até centímetros. RTK — Cinemática em Tempo Real — fecha essa diferença. Um receptor RTK utiliza medições de fase de portadora mais correções em tempo real de uma estação base ou serviço de rede, e quando atinge uma solução fixa, reporta a posição com precisão em nível de centímetro.
O valor do RTK para robôs não é um número de precisão principal; É isso que essa precisão possibilita na prática: posicionamento em nível de centímetro em vez de metros, melhora na repetibilidade para que filas, rotas e passagens de trabalho se reproduzam consistentemente uma corrida após outra, e redução do erro de posicionamento, de modo que o desvio e o viés que tornam a navegação em nível de metro inutilizável para trabalhos precisos sejam amplamente removidos.
O RTK em nível centímetro é o que mais importa quando as ferramentas e decisões do robô dependem da posição exata: robôs agrícolas de precisão que devem manter os equipamentos alinhados com as linhas de cultivo, robôs de inspeção que precisam revisar o mesmo ativo ou local de defeito, equipamentos autônomos externos realizando tarefas controladas e plataformas móveis de alta precisão operando próximas a infraestruturas fixas. Para uma comparação com alternativas de pós-processamento, veja nosso guia sobreMétodos de correção RTK vs. PPK.
Posicionamento GNSS para Robôs Autônomos em Diferentes Plataformas
A mesma tecnologia de posicionamento assume formas diferentes dependendo da plataforma e da missão:
Robôs Agrícolas
Robôs de campo precisam de navegação autônoma que permaneça alinhada com fileiras e limites, além de rotas repetíveis ao longo da estação. O posicionamento RTK é a escolha padrão aqui porque o ambiente operacional é céu aberto e a repetibilidade em nível de centímetro se traduz diretamente em operações de campo mais consistentes.
Robôs de Inspeção
Plataformas de inspeção patrulham infraestrutura de energia, dutos e ativos externos ao longo de rotas predefinidas e devem retornar aos mesmos pontos para comparar as condições ao longo do tempo. O monitoramento baseado em rotas depende do robô saber, dentro de centímetros, onde estava quando cada medição foi feita.
Robôs de Entrega e Serviço
Robôs de entrega ao ar livre, plataformas logísticas do campus e sistemas de transporte de parques industriais cobrem distâncias maiores por calçadas e estradas internas. O posicionamento absoluto confiável mantém o robô em sua rota planejada entre os pontos de passagem e proporciona redundância que permite que a pilha de navegação se recupere de erros locais de sensores.
Plataformas Móveis Industriais
Pátios de armazéns, canteiros de obras, portos e minerações abrigam grandes equipamentos móveis operando em ambientes abertos, porém hostis. Receptores GNSS nessas plataformas suportam posicionamento de máquinas, gerenciamento de rotas e consciência do local, e precisam da robustez necessária para continuar funcionando sob vibração, poeira e extremos de temperatura.
GNSS + IMU e Fusão de Sensores para Navegação Robótica Confiável
Um sistema de navegação robótico de produção raramente depende de um único sensor, e o GNSS não é exceção. Na prática, o GNSS trabalha junto com uma IMU que fornece movimento e atitude em intervalos curtos, odometria de roda que reporta o próprio movimento do veículo entre fixações, e câmeras ou LiDAR que dão ao robô uma visão local do ambiente.
Cada sensor tem pontos fortes e fracos. O GNSS fornece uma referência de posição absoluta que não deriva, mas pode ser interrompida ou degradada. Um IMU preenche essas lacunas por curtos períodos, mas vai se deslocando com o tempo. A odometria é autônoma, mas acumula erros. Visão e LiDAR se destacam localmente, mas têm dificuldades com posições de longo prazo e ancoragem global. A fusão de sensores combina essas entradas para que a estimativa de posição e rumo do robô seja mais precisa e robusta do que qualquer sensor isolado poderia fornecer. Para uma análise mais profunda da fusão em condições negadas por GNSS, vejao papel da IMU e da fusão de sensores em ambientes negados por GNSS.
Por que o cabeçote de antena dupla é importante para robôs autônomos
Um robô que navega ao ar livre precisa saber não só onde está, mas também para onde está voltado. GNSS de antena única informa a posição e o rumo devem vir de outro lugar — tipicamente uma bússola ou um IMU. Uma bússola mede o campo magnético da Terra, que é confiável em áreas abertas, mas pode ser perturbado por estruturas metálicas, motores elétricos e outras fontes de interferência magnética comuns em plataformas robóticas.
O GNSS de duas antenas resolve isso de forma diferente: ao medir a diferença de fase entre duas antenas montadas em uma separação conhecida, o receptor calcula a orientação da plataforma diretamente a partir dos sinais do satélite. Por não depender de medições magnéticas, pode fornecer uma referência de rumo mais estável em ambientes eletromagneticamente complexos. Quando o receptor suporta, a mesma geometria de antena dupla também pode emitir pitch e roll.
Isso é importante para veículos autônomos, robôs móveis e máquinas agrícolas cujos loops de controle dependem da orientação precisa — por exemplo, manter um implemento alinhado ou direcionar um veículo em linha reta sob vibração. O GNSS de antena dupla não substitui um IMU; Complementa isso. Muitos sistemas usam direção GNSS junto com uma IMU, com a direção GNSS atuando como uma referência estável que impede que a estimativa de atitude com fusível se desvie.
Desafios GNSS em Ambientes Reais de Robôs
Ambientes reais de robô raramente são ideais para GNSS. Compreender os modos de falha ajuda os OEMs a especificar o hardware correto:
- Bloqueio de sinal— edifícios, árvores e pontes podem esconder satélites e reduzir o número de sinais utilizáveis.
- Multipath— sinais refletidos em edifícios e estruturas metálicas chegam à antena após o sinal direto, corrompendo a medição.
- Interferência eletromagnética— equipamentos industriais, motores e eletrônica de potência podem injetar ruído no ambiente de RF.
- Movimento dinâmico— movimento rápido e vibração exigem mais os loops de rastreamento do receptor e a taxa de atualização.
- Condições urbanas e semi-externas— cânions urbanos combinam visibilidade parcial do céu com sinais refletidos, e áreas parcialmente protegidas ficam entre operação totalmente aberta e ambientes internos.
As respostas de engenharia a esses desafios estão bem estabelecidas: recepção multiconstelação e multifrequência para maximizar satélites utilizáveis (veja nosso artigo sobrefaixas de frequência GNSS multiconstelação e L1/L2/L5), filtragem front-end e técnicas anti-bloqueio para resistir a interferências, algoritmos de mitigação multicaminho para rejeitar sinais refletidos, altas taxas de atualização e baixa latência para acompanhar a dinâmica, e fusão de sensores para preencher lacunas onde o GNSS sozinho não consegue entregar.
O que os fabricantes devem procurar em uma solução GNSS?
Selecionar um módulo ou receptor GNSS significa combinar a tecnologia com a missão. Os critérios de avaliação que mais importam:
- Precisão de posicionamento— escolher a classe de precisão que a aplicação realmente precisa: nível metro para navegação básica, submetro onde mais preciso, ou RTK em nível centímetro para trabalho de precisão.
- Update rate— uma plataforma de movimento rápido precisa de uma taxa de saída maior para que o controlador sempre tenha posição nova; taxas de 10 Hz ou mais são comuns em robótica dinâmica, e o requisito exato depende da especificação real do produto.
- Latência— o atraso entre uma posição sendo medida e entregue ao controlador; baixa latência importa para loops de controle em tempo real.
- Capacidade de rumo— se o robô precisar de orientação, considere um receptor ou módulo com suporte de cabeceio duplo de antena e avalie a precisão do rumo junto com o comprimento base da antena.
- Constelações GNSS— verificar o suporte para GPS, BDS, GLONASS, Galileo, QZSS, NavIC e SBAS conforme disponível no produto; Mais constelações significam mais redundância.
- Suporte de frequência— frequência única é mais simples, frequência dupla melhora a confiabilidade do RTK, e multifrequência adiciona robustez; compare as coberturas L1, L2 e L5.
- Interfaces— ajustar as interfaces elétricas (UART, CAN, I2C, USB, Ethernet) aos barramentos disponíveis do controlador robótico.
- Tamanho e potência— para pequenas plataformas móveis, dimensões, peso e consumo de energia são restrições de design de primeira ordem.
- Confiabilidade ambiental— robôs externos enfrentam extremos de temperatura, vibração, choque, poeira e umidade; Confirme a faixa de operação do produto e a proteção para o ambiente pretendido.
A resposta correta depende do perfil de missão do robô, e a especificação deve ser validada no ambiente operacional real — um campo aberto, uma linha de árvores, um pátio portuário ou um local industrial se comportam de forma muito diferente.
Soluções GNSS JUMPSTAR para Robôs Autônomos
O JUMPSTAR fornece módulos GNSS, receptores RTK, placas OEM, terminais de posicionamento e soluções GNSS relacionadas para aplicações de posicionamento de alta precisão, com uma linha de produtos projetada para integração OEM em vez de uso laboratorial. Três de seus produtos correspondem diretamente às necessidades de construtores autônomos de robôs e plataformas móveis:
OJS-RK43-3é um módulo de posicionamento GNSS de alta precisão dual-band (L1+L5) que se adapta a plataformas compactas de robôs embarcados e UAVs. Sua antena integrada, 200 canais de alta velocidade e desempenho RTK em nível de centímetro (horizontal 1,0 cm + 1 ppm) vêm em um pacote de aproximadamente Φ48 × 43,2 × 37 mm pesando menos de 23,2 g, com corrente média operacional de 58 mA a 5,0 V. Para plataformas pequenas onde tamanho e energia são limitados, ele pode ser integrado a sistemas robóticos, equipamentos agrícolas e navegação de UAVs, e suporta operação tanto em rover quanto em estação base.
Onde o robô deve conhecer sua orientação, assim como sua posição, oJS-SK43H-AHé um módulo compacto de antena inteligente RTK multibanda de posicionamento e direção. Ele rastreia 789 canais de hardware, atinge precisão RTK de 0,6 cm + 0,5 ppm, e seu design de antena dupla entrega uma direção de linha de base ultra-curta para 0,03°. Latência de sinal abaixo de 10 ms (99,9%) é adequada para plataformas de alta dinâmica, e suas tecnologias AIM+, LOCK+, IONO+ e APME+ para mitigação de interferência e falsificação ajudam a manter o posicionamento estável em ambientes eletromagnéticos complexos.
Para plataformas de alta dinâmica que precisam das atualizações de posição mais rápidas, oJS-X6Sé um receptor GNSS multibanda e multiconstelação com 448 canais de hardware e taxa de atualização de 100 Hz com latência inferior a 10 ms. Está disponível em versões de antena única (posicionamento) e dupla antena (posicionamento mais rumo e atitude), e combina proteção contra interferência AIM+, LOCK+, APME+, IONO+ e RAIM+ com interfaces ricas — três UARTs, USB Tipo-C e uma porta Ethernet — além de compatibilidade com pilotos automáticos open-source convencionais.
Toda a gama de módulos, receptores e antenas do JUMPSTAR pode ser explorada noPágina de produtos JUMPSTAR.
Projetando um Sistema de Posicionamento GNSS para Robôs Autônomos
O receptor ou módulo GNSS é um elo em uma cadeia maior, e o sistema só tem desempenho tão bom quanto seu elo mais fraco. Um sistema completo de posicionamento baseado em GNSS para uma plataforma robótica normalmente inclui:
- Receptor ou módulo GNSS— o motor de posicionamento que produz posição, velocidade e, opcionalmente, rumo.
- Antena GNSS— selecionado para as faixas de frequência e o ambiente multicaminho; A colocação da antena na plataforma importa tanto quanto o receptor.
- Dados de correção RTK— uma estação base ou serviço de rede que fornece correções RTCM quando é necessária precisão em nível de centímetro.
- Controlador robótico— o computador que consome dados de posicionamento e executa a lógica de navegação.
- Fusão de sensores— combinando GNSS com IMU, odometria e outros sensores para continuidade e robustez.
- Navegação e controle de movimento— os algoritmos que giram a posição e direção fundidas em comandos de direção e direção.
O desempenho real desse sistema depende de mais do que a folha técnica do receptor: instalação da antena e visão do céu, qualidade dos dados de correção, visibilidade do satélite, ambiente RF, arquitetura do controlador, algoritmo de fusão e pilha de software, todos contribuem. Um OEM que trata o subsistema GNSS como uma parte projetada do robô — especificado, integrado e validado junto com a antena, correções e software — obtém uma navegação muito mais confiável do que um que parafusa um receptor no chassi no final do projeto.
Conclusão
O GNSS fornece uma referência essencial de posicionamento absoluto para robôs autônomos e plataformas móveis, e o posicionamento GNSS para robôs autônomos tornou-se uma decisão tecnológica central para OEMs que constroem plataformas externas. O RTK melhora ainda mais a precisão até o nível de centímetro para aplicações que exigem navegação precisa e repetível. Dependendo da plataforma, a escolha certa pode ser um módulo GNSS compacto para integração embarcada, um receptor RTK para trabalho em nível de centímetro, uma solução de antena dupla onde o rumo importa, um receptor de alta taxa de atualização para controle dinâmico, ou um sistema multifrequência para máxima robustez em ambientes difíceis.
Qualquer que seja a direção que a aplicação tomar, o caminho prático é o mesmo: definir o orçamento de posicionamento da missão, validar a tecnologia no ambiente real e integrar o subsistema GNSS como uma parte projetada do robô, e não como um pensamento tardio.
Construindo um robô autônomo ou plataforma móvel?
O JUMPSTAR fornece módulos GNSS, receptores RTK e soluções de posicionamento projetadas para integração OEM entre robôs autônomos, plataformas móveis, VANTs e aplicações de alta precisão.
Entre em contato com a JUMPSTAR para discutir seus requisitos de GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


