












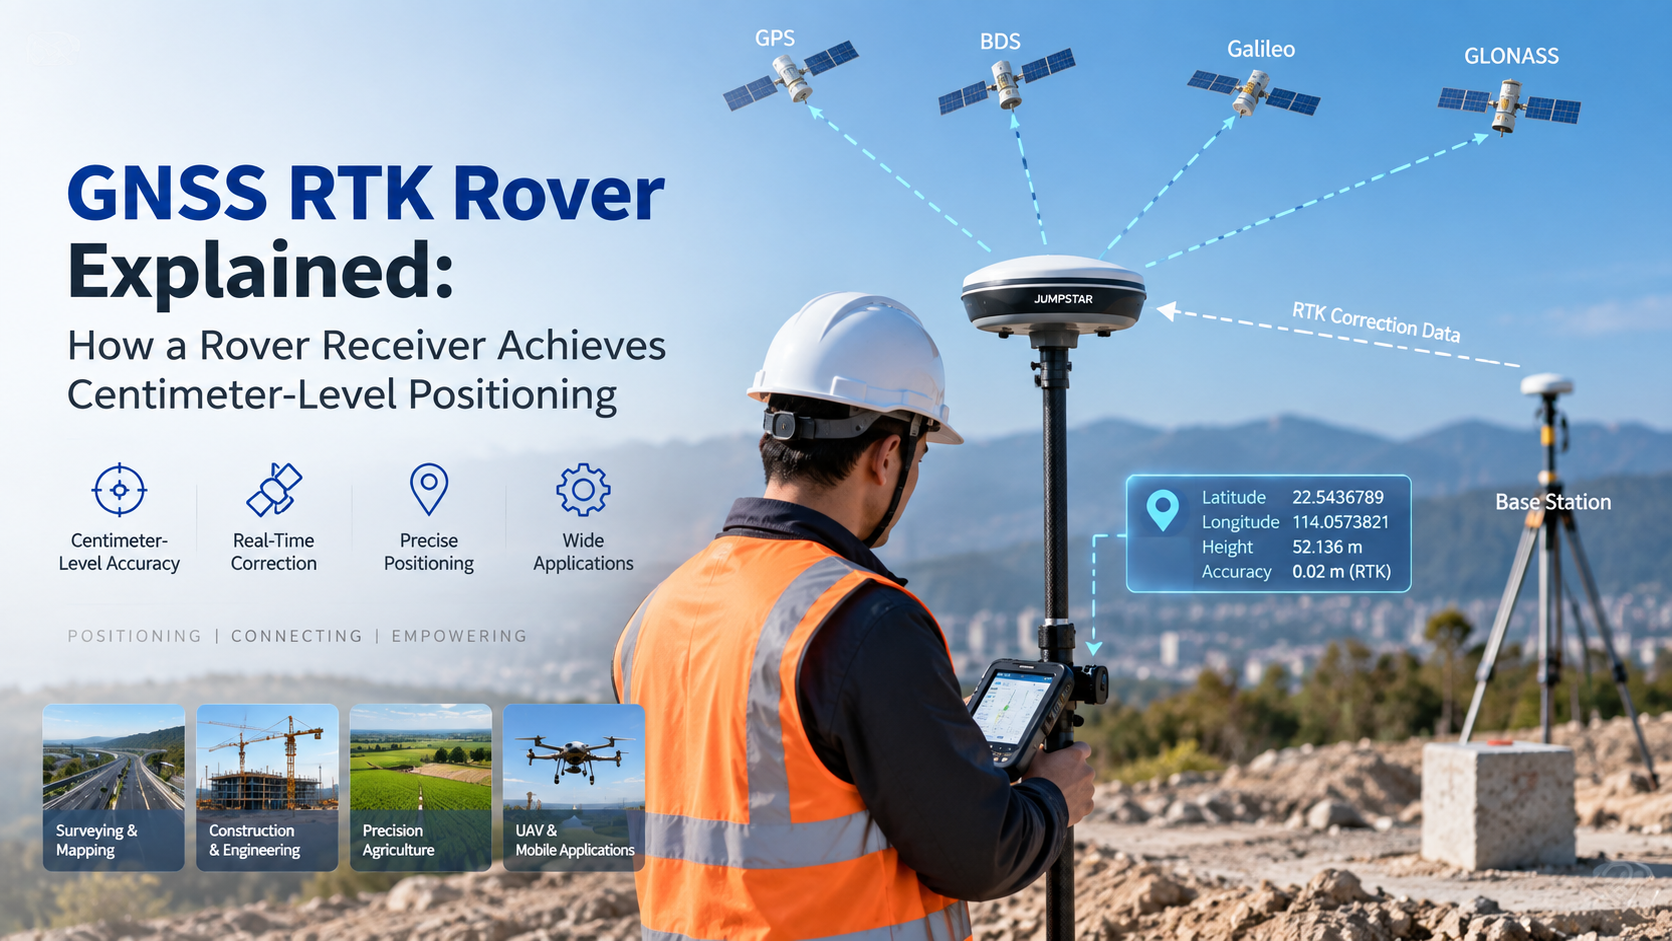
Um rover RTK é o receptor de campo que combina suas próprias observações GNSS com dados de correção para calcular uma posição de alta precisão. Em uma configuração típica de RTK, uma estação base ou serviço de correção fornece os dados de correção, e um ou mais receptores do rover os utilizam em campo. Este artigo explica como funciona um rover GNSS RTK, o que significa uma solução fixa e o que considerar ao selecionar um.
O que é um rover GNSS RTK?
Um rover RTK GNSS é o receptor móvel em um sistema de posicionamento RTK. Ele rastreia sinais de satélite GNSS, recebe dados de correção de uma estação base ou serviço de correção e processa ambas as entradas juntos para produzir sua solução de posicionamento.
Um rover não é apenas um receptor padrão com maior precisão. Seu papel definidor é participar do processamento de correção RTK enquanto opera como a extremidade móvel do sistema. Em uma arquitetura típica, a base ou fonte de correção e o rover trabalham juntos: o lado estático observa sinais de posição conhecida, e o rover aplica essa informação às suas próprias medições durante a operação em campo.
Como funciona um RTK Rover?
O fluxo de trabalho dos satélites até uma posição precisa é o seguinte:
Satélites GNSS → estação base / serviço de correção → dados de correção RTK → receptor Rover → processamento RTK → solução fixa → posição de alta precisão
Na prática, o rover realiza cinco etapas:
- Recebe sinais de satélite GNSS e registra observações de fase portadora e pseudoalcance.
- Ele obtém dados de correção de uma estação base ou serviço de correção.
- Ele combina suas próprias observações com os dados de correção.
- Ele resolve ambiguidades na fase da portadora quando as condições permitem.
- Ele gera uma solução RTK para a posição atual.
Não é necessária matemática complexa para entender o conceito: a precisão do rover vem do processamento de correções de diferença contra suas próprias medições de fase portadora em tempo real.
O que é uma solução fixa RTK?
Um receptor RTK normalmente reporta uma solução fixa ou uma solução flutuante. Uma solução fixa geralmente indica que as ambiguidades da fase de portadora foram resolvidas com sucesso; Uma solução flutuante significa que ainda não foram totalmente consertados.
A solução fixa importa porque é o modo em que o RTK entrega sua saída de maior precisão, razão pela qual os fluxos de trabalho de levantamento e mapeamento esperam uma solução antes de registrar os pontos. No entanto, um status fixo não garante precisão idêntica em todos os ambientes. O desempenho real do posicionamento depende da visibilidade do satélite, qualidade da correção, comprimento de base, multicaminho, antena, receptor e condições do local.
RTK Rover vs. Receptor GNSS Independente
| Característica | Receptor GNSS Independente | RTK Rover |
|---|---|---|
| Posicionamento GNSS | Sim | Sim |
| Dados de correção | Não é obrigatório para posicionamento básico | Exigido para RTK |
| Processamento RTK em fase portadora | Depende da aplicação | Sim |
| Posicionamento de campo de alta precisão | Limitado pelo modo de posicionamento | Projetado para aplicações RTK |
| Uso típico | Posicionamento geral | Topografia, mapeamento e aplicações de precisão |
Nenhuma das opções é "imprecisa" por definição; os dois simplesmente se encaixam em modos de posicionamento diferentes. Projetos que precisam de posicionamento GNSS em tempo real em nível de centímetro no campo escolhem um rover; Tarefas gerais de posicionamento podem não exigir processamento de correção alguma.
Onde os Rovers RTK são usados?
Topografia e Mapeamento
Em levantamentos de campo, o rover é o instrumento que o operador carrega. Ele coleta pontos, mede limites e suporta o mapeamento de fluxos de trabalho registrando posições assim que a solução RTK é fixada.
Construção
As equipes de construção utilizam rovers para posicionamento do local, layout e orientação da máquina, levando as coordenadas de projeto diretamente para a área de trabalho para medições de campo mais rápidas.
Agricultura de Precisão
Equipamentos agrícolas utilizam receptores no estilo rover para orientação de máquinas, posicionamento de campo e operação autônoma no campo.
UAV e Drone
Drones equipados com rovers RTK obtêm posicionamento de alta precisão para missões de mapeamento e navegação, reduzindo a dependência de pontos de controle terrestre.
Quais fontes de correção um rover RTK pode usar?
Estação Base Local
Uma estação base GNSS local pode gerar dados de correção para rovers próximos. Essa configuração dá ao projeto controle total sobre a fonte de correção e funciona bem para locais com comunicação confiável entre base e rover.
RTK / Serviço de Correção de Rede
Um rover também pode receber dados de correção de uma rede ou serviço de correção RTK, dependendo da arquitetura do sistema e da disponibilidade de comunicação. O NTRIP é comumente usado para entregar dados de correção GNSS por meio de redes IP.
O que os engenheiros devem considerar ao escolher um rover RTK?
- Suporte a constelação e frequência:GPS, Galileo, GLONASS, BeiDou e capacidade multifrequência foram adaptados ao ambiente do projeto.
- Compatibilidade com correção RTK:RTK local de estação base ou rede, correção de formatos de dados e método de comunicação.
- Requisitos de precisão:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- Antena:Compatibilidade de antenas, instalação, visibilidade do céu e ambiente multipath no local.
- Comunicação:Como o rover receberá dados de correção no campo, de rádio a conexões celulares.
- Integração de campo:Interfaces, energia, caixa, montagem e saída de dados para a plataforma alvo.
Soluções de Posicionamento JUMPSTAR RTK e GNSS
O JUMPSTAR fornece soluções de posicionamento GNSS para aplicações de campo que dependem do RTK. Suas linhas de produtos abrangemReceptores e sistemas RTKpara posicionamento de campo de alta precisão, módulos GNSS para plataformas integradas, ePlacas OEM GNSSpara fabricantes que incorporam capacidade de rover em seus próprios equipamentos.
Para fluxos de trabalho de topografia especificamente, o JUMPSTARlevantamento de rovers RTKreunir o receptor, o processamento de correção e a integração de campo necessários para o trabalho diário de medição.
Conclusão
Um rover RTK é o receptor de campo que combina observações GNSS com dados de correção para obter uma solução de posicionamento de alta precisão. A seleção do rover depende da capacidade GNSS, fonte de correção, antena, comunicação e requisitos de aplicação. Para OEMs e integradores que avaliam rovers GNSS RTK, as soluções de posicionamento RTK da JUMPSTAR oferecem um ponto de partida prático.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


