












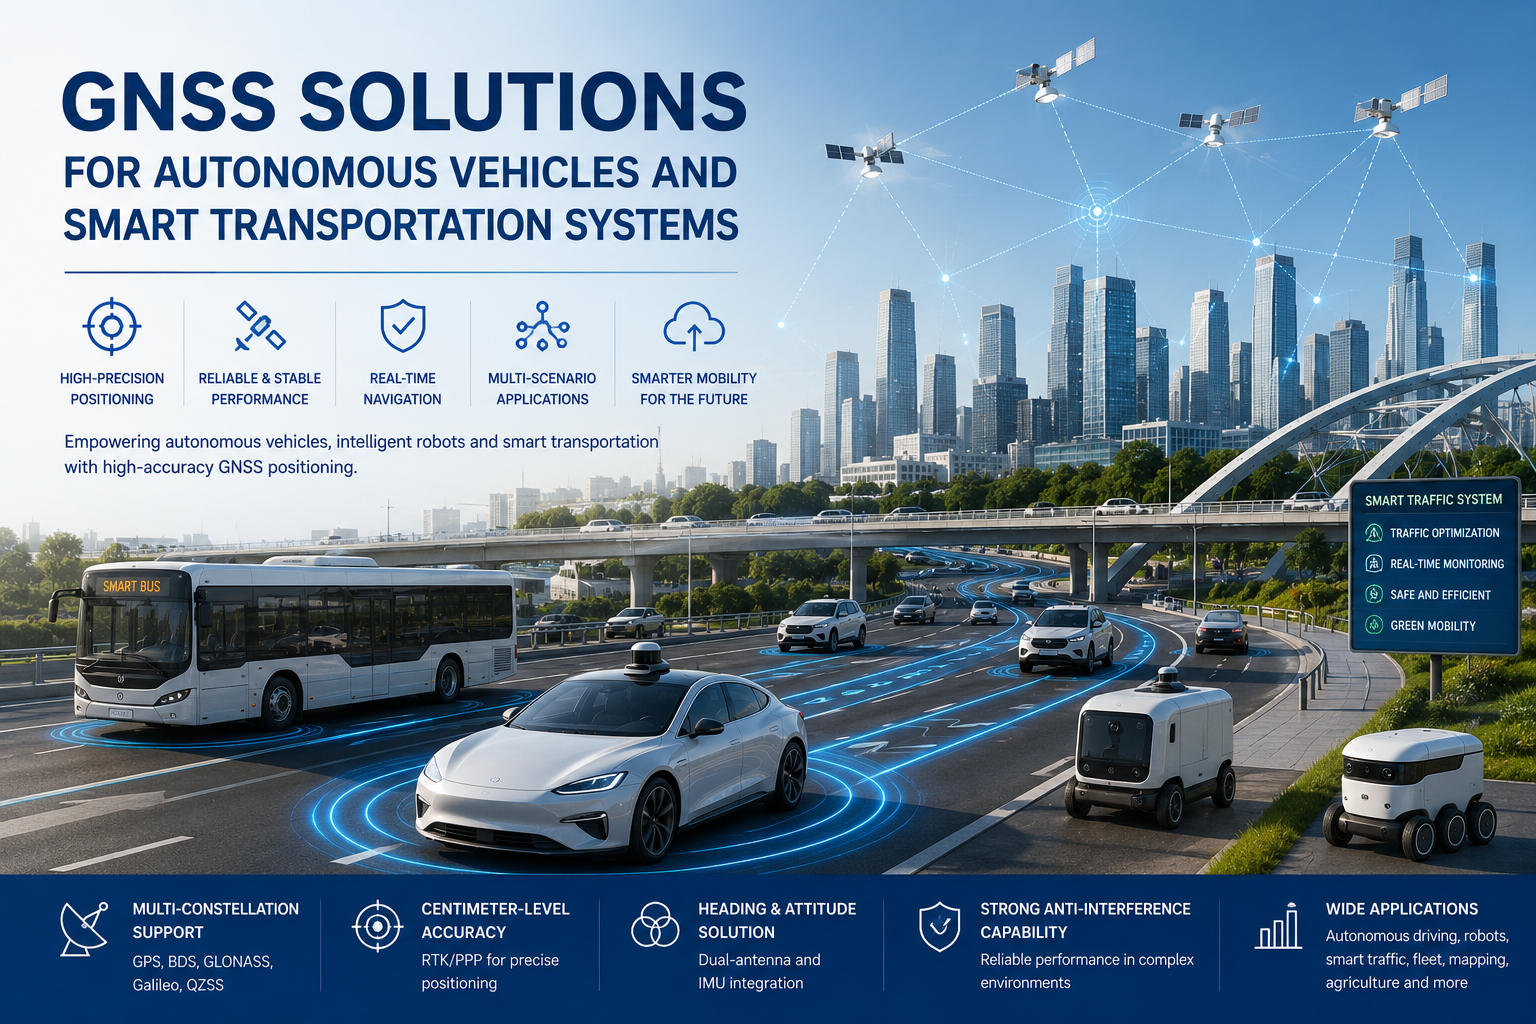
Veículos autônomos, robôs móveis autônomos (AMRs), cortadores de grama autônomos, sistemas inteligentes de transporte e veículos logísticos automatizados estão migrando de projetos-piloto para implantação comercial. Essas plataformas precisam saber onde estão, para onde estão voltadas e como estão se movendo — de forma confiável e em tempo real. Coordenadas aproximadas de GPS não são suficientes para que um robô siga uma rota, um trator segure uma fileira em um campo ou um veículo permaneça na faixa em uma via pública.
É por isso que tecnologias de posicionamento de alta precisão — RTK, recepção multiconstelação e multifrequência, direção de antena dupla e navegação assistida por IMU — estão se tornando blocos de construção padrão para plataformas autônomas.Soluções GNSS para veículos autônomosCombine essas tecnologias em um sistema de posicionamento que fornece informações de posição, rumo, velocidade e movimento nas taxas de atualização que o sistema de controle pode atuar. Para OEMs e integradores de sistemas, entender como essas tecnologias funcionam juntas é o primeiro passo na seleção do hardware certo.
Por que os veículos autônomos precisam de mais do que o GPS padrão
O GNSS padrão de nível consumidor reporta uma posição com precisão em nível de medidor. Para uma plataforma autônoma, isso raramente é suficiente. As limitações aparecem rapidamente em ambientes reais:
- Os edifícios refletem sinais de satélite e criamErros de múltiplos caminhosque deslocam a posição reportada em vários metros.
- Árvores, pontes e outros obstáculos bloqueiam sinais de satélite e degradam a correção.
- Túneis e estruturas de estacionamento causam quedas completas de GNSS, ainda que brevemente.
- Cânions urbanos podem produzir posições instáveis de salto mesmo quando o céu é nominalmente visível.
- Um veículo autônomo precisaInformações de Rumo, não apenas latitude e longitude — saber onde você está não é o mesmo que saber para onde está apontando.
A gravidade desses efeitos varia conforme o ambiente. Em áreas urbanas densas, o multicaminho e o bloqueio podem dominar o orçamento de erro, como ilustrado em um estudo de caso deNavegação de veículos autônomos em cânions urbanos. Por isso, plataformas autônomas combinam GNSS de alta precisão com sensores de rumo e navegação inercial, em vez de depender de uma única fonte de posicionamento.
RTK GNSS para Posicionamento de Veículos em Nível de Centímetro
O posicionamento cinemático em tempo real (RTK) utiliza dados de correção de uma estação base ou de uma rede de correção para remover os erros compartilhados nas medições de satélite. O resultado é uma precisão de posicionamento em nível de centímetro, que muda o que um veículo pode fazer:
- Seguir caminhos de alta precisão.Um veículo pode rastrear uma rota pré-definida com repetibilidade em nível de decímetro ou centímetro.
- Posicionamento repetível.Operações que precisam retornar à mesma linha ou ponto — como um trator trabalhando em um campo — podem ser reproduzidas em sequência.
- Operação no nível da faixa.Veículos automatizados conseguem distinguir entre faixas e manter uma posição lateral consistente.
O RTK é particularmente valioso para tratores autônomos, robôs móveis e veículos automatizados que seguem rotas predefinidas. O motor de correção e a interface RF normalmente são fornecidos por hardware como o JUMPSTARmódulos RTK de alta precisão, enquanto a escolha da fonte de correção — estação base, RTK de rede ou PPK — depende da área de implantação, conforme discutido emMétodos de correção RTK versus PPK. Vale a pena deixar a limitação clara: o RTK precisa de um link de correção confiável e uma visibilidade razoável do céu, então não pode garantir precisão contínua em nível de centímetro em todos os ambientes por si só.
GNSS de Antena Dupla para Rumo Preciso
Um veículo autônomo precisa responder duas perguntas ao mesmo tempo:onde estouePara que lado estou olhando. Posição responde à primeira; O título responde à segunda. Uma única antena GNSS determina a posição, mas umGNSS de antena duplaa configuração mede a linha de base entre duas antenas e deriva o rumo diretamente a partir de observações em fase portadora.
A direção de dupla antena oferece vantagens práticas para plataformas autônomas:
- Rumo preciso mesmo em parada ou em baixa velocidade, onde as estimativas são baseadas em rodas e giroscópios.
- Redução da dependência de sensores magnéticos, que são perturbados por motores, baterias e estruturas de aço.
- Orientação mais confiável do veículo para direção, planejamento de trajetórias e evitação de obstáculos.
- Uma referência estável que suporta fusão de sensores com dados inerciais.
Para direção e navegação autônomas, o GNSS de antena dupla é um complemento forte ao posicionamento RTK. Ofertas da JUMPSTARPlacas GNSS de antena duplapara esse papel; Se a plataforma precisar de direção confiável, uma segunda antena geralmente é um investimento melhor do que um magnetômetro.
GNSS + IMU para Continuidade de Navegação
Por mais bem que o GNSS funcione em céu aberto, os sinais se tornam fracos ou indisponíveis em certas situações: túneis, estacionamentos, áreas urbanas densas, estradas cobertas de árvores, edifícios e ambientes industriais. Para um veículo autônomo, uma queda de dois segundos pode ser suficiente para perder a posição na faixa; Uma queda de dez segundos pode interromper a missão.
Combinar GNSS com uma unidade de medição inercial (IMU) — às vezes chamadaGNSS/INSouAcerto de contas— permite que o sistema continue produzindo estimativas de posição, rumo e velocidade durante interrupções curtas de GNSS. A IMU mede aceleração e taxa angular; O motor de fusão propaga o último bom fixo para frente até que os satélites retornem. O site da JUMPSTAR descreve especificamente o uso de dados de correção RTK combinados com dados IMU para veículos autônomos e plataformas móveis, além do tema mais amplo deFusão de sensores IMU em ambientes negados por GNSSExplica as trocas em detalhes.
Um ponto precisa ficar claro: pontes de acerto de contasCurtainterrupções, mas não podem eliminar erros acumulados durante interrupções prolongadas. A expectativa correta é continuidade através de túneis ou linhas de árvores — não imunidade em um cenário totalmente negado pelo GNSS.
Soluções GNSS para Veículos Autônomos e Transporte Inteligente
As mesmas tecnologias subjacentes são aplicadas de formas diferentes entre as áreas de aplicação. Alguns cenários ilustram como os requisitos se traduzem em escolhas de sistema:
Robôs Móveis Autônomos.Armazéns e AMRs externos precisam de posicionamento preciso, acompanhamento de rota, informações de rumo e navegação em tempo real. Em um armazém estruturado, porém denso, o RTK com reckoning morto mantém os robôs circulando por corredores de estantes onde os satélites são parcialmente bloqueados. GNSS para robôs autônomos normalmente combina um módulo compacto com uma IMU e odometria.
Cortadores de grama autônomos.Um cortador deve manter limites precisos, seguir rotas repetíveis e contornar obstáculos. Posicionamento submétrico a centímetro, combinado com rumo e evitação de obstáculos, permite trabalho seguro nos limites e cobertura eficiente de grandes áreas.
Veículos Agrícolas Autônomos.Direção automatizada, seguimento de fileira e operações de campo repetíveis dependem da precisão em nível RTK. O retorno é mensurável: redução da sobreposição entre as passagens, espaçamento consistente entre as linhas e a possibilidade de retornar à mesma linha em operações posteriores.
Sistemas de Transporte Inteligentes.Sistemas de transporte inteligentes utilizam posicionamento para rastreamento de veículos, gerenciamento de frotas, navegação, coordenação de veículos e serviços de infraestrutura. Os requisitos aqui costumam ser menos exigentes do que na robótica de campo — precisão submétrica e atualizações confiáveis importam mais do que a repetibilidade em nível de centímetro — mas as interfaces de continuidade e comunicação são críticas.
O que você deve considerar ao escolher uma solução GNSS?
Selecionar um sistema de posicionamento GNSS para uma plataforma autônoma se resume a uma lista prática de oito pontos:
- Precisão de posicionamento.Determine se a aplicação precisa de precisão em nível de medidor, submetro ou centímetro — essa única decisão controla toda a arquitetura.
- Precisão de rumo.Exigido para direção autônoma e orientação do veículo. Considere se uma única antena mais magnetômetro é suficiente, ou se o GNSS com duas antenas é justificado.
- Suporte a constelação e frequência.Recepção multiconstelação e multifrequência melhora a disponibilidade e a robustez, especialmente emFaixas de frequência L1/L2/L5e ambientes obstruídos.
- Suporte para correção de RTK.Verifique se o receptor pode processar o formato de correção usado na sua região e aplicação — RTCM, RTK de rede ou PPP-RTK.
- IMU / dead reckoning.Importante sempre que houver bloqueio temporário do GNSS — túneis, estacionamentos, coberturas de árvores ou salões industriais.
- Capacidade anti-interferência.Considere ambientes com interferência eletromagnética e efeitos de múltiplos caminhos, onde a robustez do receptor determina o desempenho no mundo real.
- Interfaces de comunicação.As opções CAN, UART, RS232, RS485, Ethernet ou sem fio devem corresponder ao sistema de controle do veículo e à arquitetura de integração.
- Requisitos mecânicos e ambientais.Tamanho, consumo de energia, temperatura de operação, impermeabilização e resistência à vibração influenciam qual hardware pode ser implantado.
Como o JUMPSTAR suporta aplicações de navegação autônoma
A JUMPSTAR é uma fabricante de tecnologia GNSS que fornece hardware de posicionamento para sistemas autônomos e robótica. Seu portfólio de sistemas autônomos inclui placas GNSS de antena dupla, módulos de reckoning direto, soluções de posicionamento RTK,Soluções de navegação GNSS/INSe terminais de posicionamento de veículos e frotas, abrangendo oMódulos GNSS, placas OEM e receptores RTKna linha de produtos. As páginas de aplicação da empresa identificam robôs móveis autônomos, cortadores de grama e sistemas inteligentes de transporte como cenários suportados.
Como referência técnica, oX27está listado em sua página oficial do produto como aplicável a sistemas de controle de direção autônoma, veículos não tripulados e robôs. O ponto não é uma comparação de especificações, mas um padrão: um fornecedor que nomeie essas aplicações deve ser capaz de discutir toda a cadeia, desde a posição da antena e a linha base do cabeçote até a fonte de correção e interfaces de integração.
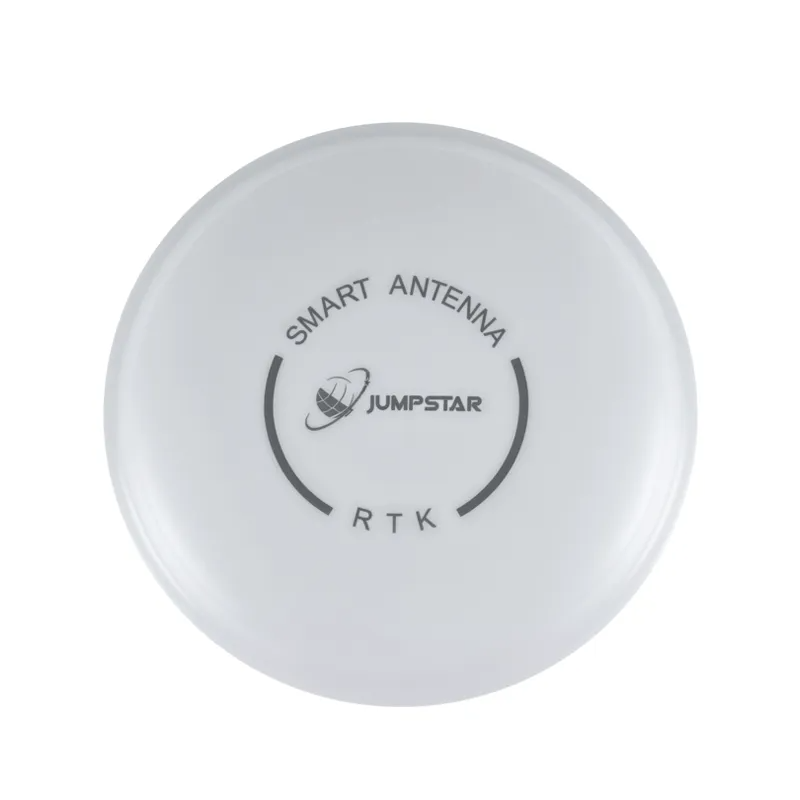
Antena GNSS JGNSS X27 para direção autônoma, veículos não tripulados e aplicações robóticas.
Construindo um Sistema de Posicionamento para Movimento Autônomo
Veículos autônomos precisam de sistemas de posicionamento que forneçam mais do que as coordenadas básicas do GPS. PráticoSoluções GNSS para veículos autônomoscombine GNSS multiconstelação, RTK, direção de antena dupla, IMU/dead reckoning e comunicação confiável — e a configuração adequada depende do tipo de veículo, precisão necessária, ambiente operacional, bloqueio esperado de GNSS e requisitos de integração. Um AMR de depósito, um robô de campo e um veículo rodoviário acabarão com combinações diferentes das mesmas tecnologias.
Se você está desenvolvendo um veículo autônomo, robô móvel ou sistema de transporte inteligente, entre em contato com a JUMPSTAR para discutir seus requisitos de posicionamento e integração GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


