












Se você está especificando umMódulo GNSS RTKPara um drone, um robô, um rastreador ou um dispositivo portátil de levantamento, o número de precisão na página um da folha técnica é o número menos útil nele. Todo módulo sério nesta classe anuncia RTK em nível centímetro. O que separa as partes que seguram um fixo na sua montagem das que não têm é se o módulo consegue alcançar e manter uma solução fixa nas condições em que seu produto realmente opera — visão parcial do céu, um quadro vibratório, um trilho de energia compartilhado, um link de correção que cai por alguns segundos.
Este guia segue a ordem em que os engenheiros geralmente tomam essas decisões: o que a afirmação de precisão realmente significa, quais seis especificações decidem a escolha, como combinar um módulo com um tipo de plataforma e o que verificar antes de comprometer o projeto em uma PCB.
O que o "RTK em nível de centímetro" realmente promete
Quão preciso é um módulo RTK GNSS em uso real?
Um módulo RTK gera uma solução de posição, e a qualidade dessa solução é um estado, não uma propriedade fixa. O administrador informa em qual estado ele está. Desenho contra o Estado, não contra o número principal:
| Estado solução | Precisão horizontal | Como usá-lo |
|---|---|---|
| Ponto único (sem correções) | Nível de metro | Multa por localização de ativos, inútil para orientação ou vigilância |
| DGPS / diferencial de código | Submetro | Um plano B, não um alvo de design |
| Flutuador RTK | Nível de decimétrico | Trate como "ainda não corrigido" — não deixe a lógica de controle consumir isso |
| RTK corrigido | Nível centímetro | O único estado que sua especificação de precisão deve citar |
A regra prática: seu firmware deve ler o estado da solução do stream NMEA e bloquear qualquer comportamento dependente da precisão nele. Um módulo que reporta fixo 95% das vezes e flutua nos 5% restantes é um produto muito diferente de um que reporta fixo 60% das vezes — mesmo que ambos citem o mesmo valor em centímetros. Peça aos fornecedores a taxa fixa sob condições definidas do céu, não apenas a precisão no momento fixo.
Por que o termo "+1 ppm" importa mais do que o número principal
As especificações de precisão RTK carregam um termo dependente da distância. Uma classificação indicada como 1,0 cm + 1 ppm significa 1 cm de erro fixo mais 1 mm para cada quilômetro de linha de base entre o rover e a estação de referência. Com uma linha base de 10 km, esse segundo termo adiciona cerca de 1 cm; a 30 km, cerca de 3 cm. A própria documentação do módulo do JUMPSTAR afirma a mesma relação em linguagem mais simples — a precisão diminui em cerca de 1 cm a cada 10 km de distância da estação base.
A consequência para o design: se seu produto funciona em uma área ampla, a linha base faz parte do seu orçamento de precisão, não um detalhe ambiental. Localizar a estação de referência, ou usar um serviço de correção de rede denso, compra mais precisão real do que avançar para um módulo mais caro.
Seis Especificações que Decidem a Escolha
A maioria das comparações de módulos RTK trava na precisão porque é o número mais fácil de encontrar. Esses seis decidem se a peça sobrevive ao contato com suas limitações mecânicas, elétricas e de produção:
| Especificação | A pergunta a se fazer | A troca que você está fazendo |
|---|---|---|
| Bandas e constelações | L1 de banda única ou L1+L5 / multiconstelação? | Mais bandas custam mais corrente e BOM, mas a fixação segura muito melhor com céu parcial |
| Tamanho e potência | Qual área do conselho e orçamento atual existem? | As peças menores usam a menor corrente, mas frequentemente integram menos front-end RF |
| Interfaces | Como as correções entram e as posições saem? | Um segundo UART dedicado ao RTCM evita a contenção do protocolo |
| Integração de antenas | Antena integrada ou externa via conector RF? | O integrado remove o layout de RF; externo permite posicionamento e escolha de ganho |
| Hora de primeiro consertar | Quanto tempo depois de ligar até ser consertado? | Inicialização rápida é importante para paradas e ligações frequentes |
| Update rate | 1 Hz, 10 Hz ou 20 Hz? | Taxas mais altas exigem entrega de correção mais rápida e mais largura de banda do host |
Preciso de banda única ou de banda dupla?
Julgue isso pela visão do céu, não pela ambição. Se a antena observar a maior parte do céu — UAV de campo aberto, de alta altitude, marinha — um módulo L1 de banda única bem implementado alcança uma solução fixa de forma confiável e custa menos tanto em partes quanto em corrente. Se o produto funciona ao lado de edifícios, sob a copa das árvores ou próximo a superfícies refletoras, a segunda faixa tem seu custo: ela dá ao receptor um observável independente para resolver ambiguidades e reduz o tempo gasto em flutuação.
Um atalho útil: conte quantas vezes seu dispositivo será negado a ter acesso ao céu aberto. Um rover de levantamento usado em campos é um candidato de banda única. Um robô de entrega trabalhando na fachada do prédio não é.
Quanto espaço e energia na placa posso dar para ele?
Os módulos RTK dessa classe abrangem uma ordem de magnitude em ambas as dimensões. Os menores têm cerca de 16 × 12 mm e funcionam a aproximadamente 20 mA; peças de antena integrada maiores ocupam áreas de 40 mm de classe e consomem entre 100 e 220 mA. Ambos são legítimos — a questão é qual restrição é vinculante para o seu produto.
Para um rastreador movido a bateria que deve durar semanas, a parte de baixa corrente é a única opção real e você projeta a antena em torno dela. Para um dispositivo alimentado pela rede ou por veículo, a corrente é quase gratuita e você deve gastá-la em mais bandas e uma interface melhor.
Qual interface carrega correções e qual traz posição?
Subespecificar isso é uma das falhas de integração mais comuns. Um módulo RTK precisa fazer duas coisas ao mesmo tempo: emitir saída de posição (NMEA ou protocolo binário) para seu host e aceitar entrada de correção (RTCM 3.x) de um rádio, modem ou cliente de rede. Em um único UART, esses dois fluxos competem, a menos que seu host tenha cuidado com agendamento e buffering.
Módulos que expõem uma segunda porta serial dedicada à entrada RTCM removem completamente o problema — correções entram continuamente enquanto a porta principal permanece livre para configuração e saída de posição. Se seu link de correção for um cliente NTRIP celular e não um rádio, verifique se a taxa padrão de transmissão do módulo nessa porta é alta o suficiente para o conjunto de mensagens RTCM que você pretende enviar.
A antena deve ser integrada ao módulo?
Uma antena integrada remove o roteamento de traços RF, a adaptação de impedância, a seleção de conectores e a maior parte do risco de conformidade do seu projeto. Isso é uma aceleração genuína para equipes sem experiência em RF, e para produtos onde o módulo pode ficar com uma visão clara do céu.
Uma antena externa vence sempre que a colocação importa: quando o módulo deve permanecer dentro de uma caixa metálica, quando a antena precisa ser montada no mastro ou no teto, longe da eletrônica, ou quando você precisa de um padrão de ganho específico, como uma antena helicoidal para um VANT que faz curvatura durante o voo. Se você for para o externo, prevê o conector, a perda do cabo e o plano terra — o valor de precisão da folha de dados do módulo assume uma antena competente, não apenas uma antena.
Quão rápido ele chega a uma solução fixa?
O tempo para a primeira consertação geralmente é cotado para um início frio com um bom céu. Para produtos que são alimentados continuamente — uma estação base, uma máquina fixa — isso pouco importa. Para produtos que acordam, corrigem e dormem — um rastreador que reporta uma vez por hora, um portátil usado intermitentemente — isso domina a experiência do usuário.
Tecnologias de inicialização instantânea RTK reduzem as soluções fixas de partida a frio para alguns segundos, e essa capacidade vale o valor do pagamento precisamente no caso de ciclo de serviço. Pergunte em que valores o número foi medido: um arranque quente com efemérides recentes e um arranque frio em uma noite desligada são testes diferentes.
Qual taxa de atualização a plataforma precisa?
Aplicações estáticas ou lentas são atendidas perfeitamente por 1 Hz. Qualquer coisa que se mova rápido o suficiente para que o atraso de posição importe — um VANT em velocidade de cruzeiro, um veículo em velocidade de rodovia, um braço robótico — precisa de 10 Hz, e plataformas de alta dinâmica podem querer 20 Hz.
Duas restrições acompanham as taxas mais altas. Primeiro, o link de correção precisa acompanhar: um rádio de baixa largura de banda que alimenta confortavelmente correções de 1 Hz pode não sustentar 10 Hz. Segundo, nem todo módulo suporta a taxa máxima no firmware padrão — operação em 20 Hz em algumas peças exige firmware específico, então confirme antes de projetar em torno disso.
Adaptando o módulo GNSS RTK à plataforma
Os quatro módulos abaixo são organizados pela restrição que normalmente determina sua seleção, não pelo preço ou precisão. Cada um resolve um problema de engenharia diferente.
Qual módulo RTK é adequado para um rastreador movido a bateria ou dispositivo compacto?
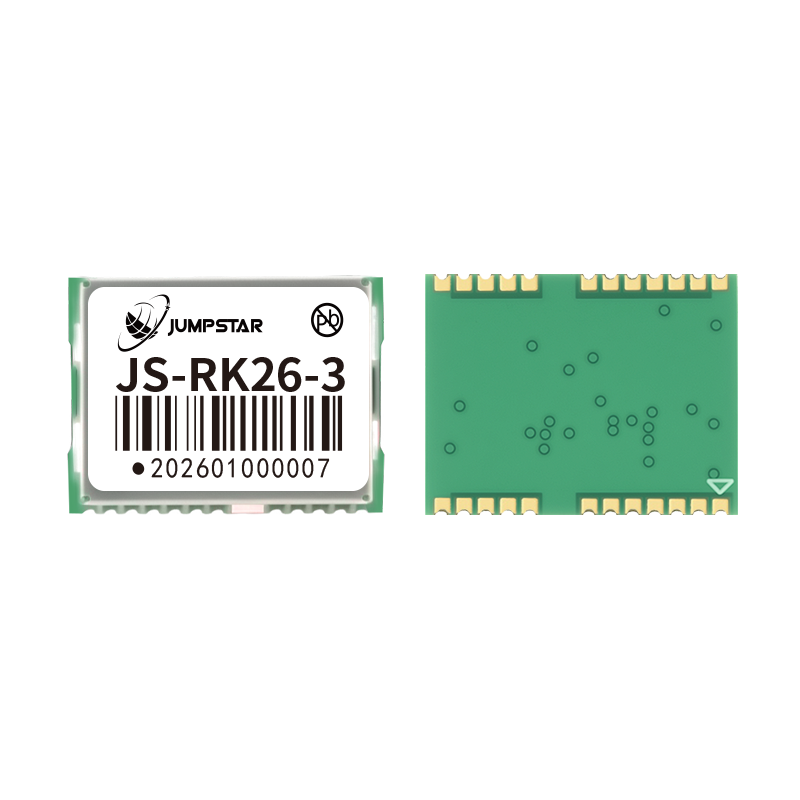
JS-RK26-3 — Ultracompacto, Ultra-Baixa Potência
- Precisão RTK: 1,0 cm + 1 ppm CEP horizontal, 1,5 cm + 1 ppm CEP vertical
- Área de 16,2 × 12,2 × 2,3 mm; corrente típica de 20 mA a 3,3 V
- Corrente de espera 14 μA a 3,3 V para longa duração da bateria
- Interfaces: UART, I2C, TIMEPULSE (PPS), RESET_N, VCC_RF, backup VBAT
- Funciona com antenas passivas ou ativas (ganho ativo recomendado de 15–30 dB)
- Temperatura de operação e armazenamento de −40 °C a +85 °C
Escolha isso quando a área do tabuleiro e a energia forem as limitações: wearables, rastreadores de ativos, pods sensores, qualquer coisa que precise dormir a maior parte do tempo. Seu standby de 14 μA é o valor de habilitação — o módulo pode manter seu domínio de backup ativo enquanto o host dorme, o que torna possível uma rápida refixação após um evento de vigília.
Qual módulo RTK corrige mais rápido e não precisa de design RF?
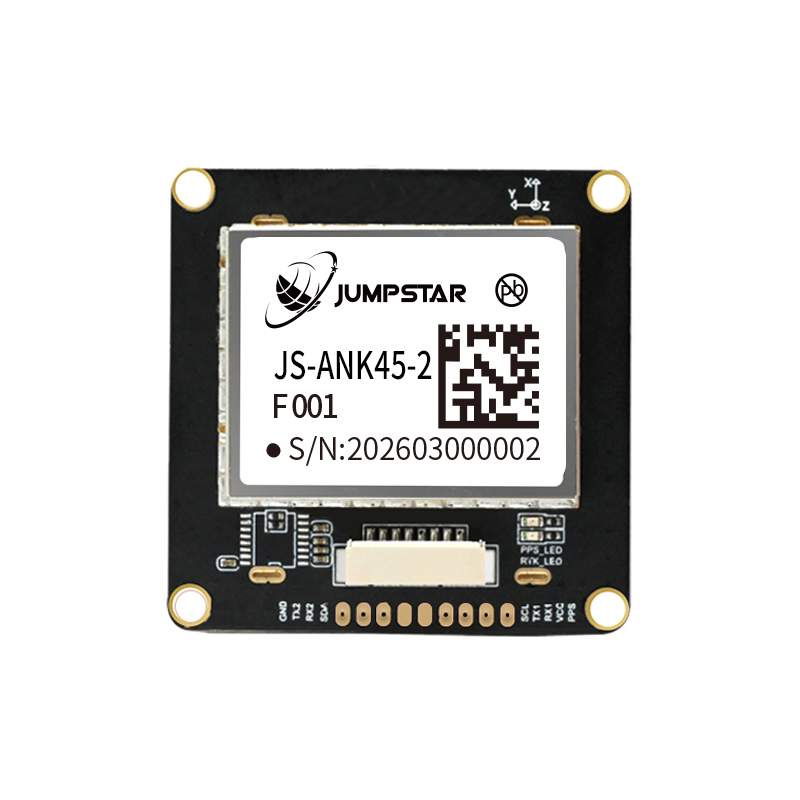
JS-ANK45-2 — Antena Integrada, RTK Instantâneo
- Inicialização instantânea do RTK: normalmente atinge a solução fixa em menos de 5 segundos
- Antena passiva integrada de alto ganho, além de TCXO a bordo, LNA, filtro de serra e RTC a bordo
- Super canais 1408 com unidades dedicadas de anti-interferência
- Interfaces: UART (TTL), RS232 e I2C, com variantes configuráveis
- Opções de magnetômetro: IST8310 padrão, QMC5883L ou VCM5883 selecionáveis
Escolha isso quando sua equipe não tiver capacidade de layout RF, ou quando o produto reiniciar frequentemente e não puder esperar por uma convergência convencional. A antena integrada, TCXO, LNA, filtro SAW e RTC fazem com que o módulo seja próximo de um subsistema de posicionamento drop-in — o trabalho de PCB se reduz a energia, terra e duas linhas de sinal.
Qual módulo RTK se adequa a um produto que vai entrar em produção em grande escala?
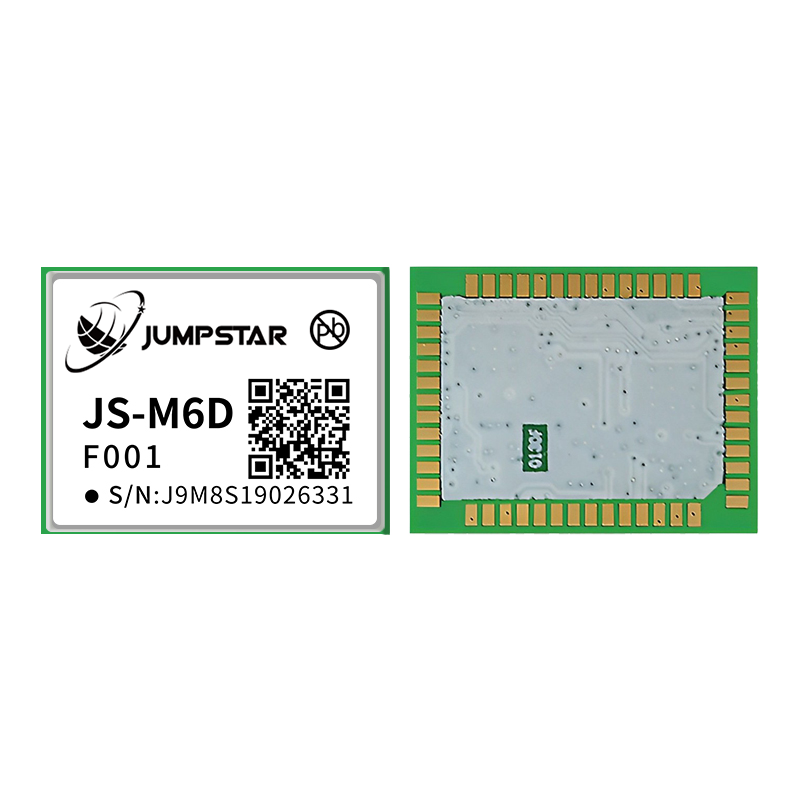
JS-M6D — Multibanda completa, pronto para SMT
- Precisão RTK: 2 cm + 1 ppm horizontal dentro de uma linha base de 30 km
- Seis pontos de frequência: GPS/QZSS L1+L2, GLONASS G1+G2, BDS B1I+B2I, Galileo E1+E5b
- Pacote LGA 22.0 × 17.0 × 2.4 mm, SMT padrão pick-and-place e reflow
- Corrente típica de 105 mA a 3,3 V, pico de 130 mA; suprimento reserva 1,8–3,6 V
- Partida quente abaixo de 1 s, partida a frio assistida por AGNSS abaixo de 3 s
- Detecção embutida de antenas abertas/curtas e controle de potência da antena
Escolha essa opção quando o design estiver indo para uma linha SMT e o produto for enviado em grande quantidade. Duas características importam desproporcionalmente em escala: o pacote LGA lida com pick-and-place padrão e reflow sem montagem manual, e a detecção de antena aberta/curta transforma uma falha de campo que de outra forma exigiria diagnóstico de banco em uma bandeira que o host pode reportar.
Qual módulo RTK tem uma correção onde o céu está parcialmente bloqueado?
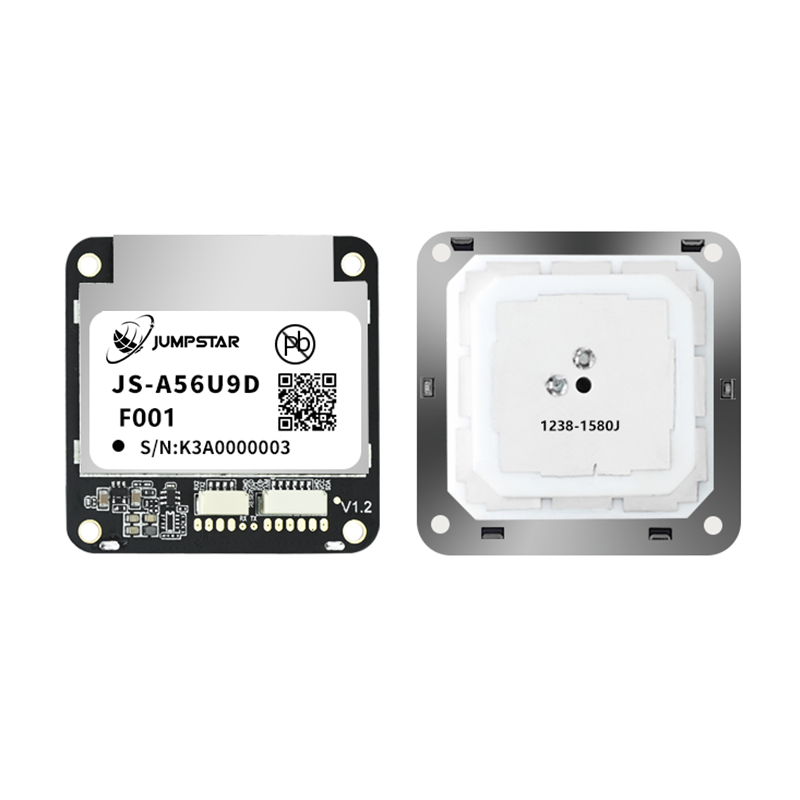
JS-A56U9D — Dual UART, Urban-Canyon Tuning
- Opera tanto em modo estação base quanto rover
- UART1 para comunicação com host (UBX, NMEA, RTCM); UART2 dedicado ao RTCM3 e NMEA
- Antena integrada de alto ganho — não são necessários componentes externos de RF
- Arquitetura multibanda com rastreamento multiconstelação concorrente mantém uma alta taxa fixa sob obstrução parcial
Escolha isso para veículos, equipamentos à beira da estrada e robôs urbanos — em qualquer lugar onde a vista do céu seja regularmente cortada por prédios ou folhagem. O segundo UART dedicado é a vantagem estrutural: as correções entram continuamente em sua própria porta enquanto a porta host permanece disponível, que é exatamente o arranjo que um cliente NTRIP precisa sobre celulares.
E se a plataforma também precisar de rumo?
Um único módulo RTK te dá uma posição, não uma orientação. Se sua plataforma precisa saber para onde está apontando — um acoplamento AGV, uma máquina agrícola seguindo uma fileira, um veículo de porta alinhado a um contêiner — você precisa de duas antenas em uma linha de base conhecida e um receptor que calcule o vetor entre elas. Essa é uma categoria de produto diferente: uma placa de cabeçal com antena dupla em vez de um único módulo RTK. JUMPSTAR'sPlacas de rumo e posicionamentosão feitos para esse trabalho, e a precisão que você obtém é muito mais determinada pelo comprimento base e pela qualidade de montagem do que pelo próprio receptor.
Verificações de Integração Antes de Comprometer
Quatro perguntas tendem a surgir tarde, quando trocar o módulo é caro. Pergunte a eles antes de fazer o layout:
- De onde vêm as correções?Um serviço de correção de rede precisa de cobertura celular e um plano de dados; Uma estação base local precisa de alguém para localizá-la, alimentá-la e topo-la. Muitas implantações acabam usando ambos, com a base local apenas onde a cobertura de rede falha.
- Onde a antena fica fisicamente?A precisão do módulo assume uma visão clara do céu e um plano terrestre sensato. Metal a poucos centímetros da antena, uma estrutura de fibra de carbono acima dela ou uma bateria ao lado tudo isso vai custar tempo de funcionamento da solução fixa.
- O que acontece durante uma queda de correção?Decida antecipadamente se o hospedeiro recua para flutuar, para a fusão de sensores em conta morta ou para a última posição conhecida. Módulos naAlcance de estima mortaexistem justamente porque túneis e estacionamentos subterrâneos tornam isso o caso normal para veículos, não a exceção.
- Como você vai verificar a precisão na produção?Planeje o teste: um ponto de referência levantado, um período de observação definido e uma taxa fixa registrada. Sem ele, você não tem como distinguir um problema de módulo de um problema de antena em uma unidade devolvida.
Por onde começar na Linha JUMPSTAR
O JUMPSTAR constrói o módulo, a placa e a antena, então a escolha geralmente depende de qual restrição é vinculante, e não de qual fornecedor usar. Três pontos de entrada cobrem a maioria dos projetos:
- Módulos RTK de alta precisão— peças de nível centímetro para levantamento, controle de máquinas, robótica e trabalho com UAVs.
- Módulos de precisão padrão— a resposta certa quando a aplicação precisa de localização em vez de orientação, e o orçamento atual domina.
- Placas de posicionamento RTK— placas integradas com antena e interfaces em uma única operadora, para equipes que desejam um subsistema de posicionamento em vez de um componente.
Se seu requisito de precisão for determinado pelo comportamento da antena e não pela capacidade do receptor — estabilidade do centro de fase, rejeição multicaminho, padrão de ganho — comece peloAlcance da antena GNSSem vez disso. Em aplicações de céu marginal, a escolha da antena move a taxa fixa mais do que a escolha do módulo.
Conclusão
Especificando umMódulo GNSS RTKse resume a quatro decisões, nesta ordem. Primeiro, decida em qual estado da solução seu produto pode realmente agir — e projete o firmware para ler esse estado em vez de assumir centímetros. Segundo, identificar a restrição de ligação entre tamanho, corrente, número de bandas, integração da antena, velocidade de inicialização e taxa de atualização; Um módulo que vence com a restrição que você não tem é uma troca ruim. Terceiro, confirme que o plano da interface contém correções e posições sem conflito. Quarto, verifique se existe um produto real para transportar a antena e o link de correção que você acabou de especificar.
A figura de precisão é o resultado dessas decisões, não a entrada para elas. Equipes que trabalham nelas nessa ordem acabam com um módulo que contém uma solução fixa no campo; Equipes que começam pelo título do datasheet geralmente encontram a lacuna durante a integração, quando é mais caro fechar.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


